姿態穩定 7:尾翼
尾翼佈局,是目前世界上絕大部份飛機所採用的機翼佈局,也是大家最習以為常的正常飛機型態。 本篇就讓我們來進行尾翼佈局的平衡與穩定性之計算分析。
本篇會從原理基礎開始逐步建立並推導、計算尾翼佈局的俯仰力矩方程式, 然而如果你對整個推導和計算的過程並沒有太大的興趣,只是想要知道最後的結果而已的話 (比方如果你只想參用本篇的結果來套用到自己正在設計的滑翔機或遙控飛機的氣動佈局設計的話), 那麼就可以略過下面大部份的內容並直接跳到「方程式結果」的部份去閱讀最後的結果。
尾翼下洗氣流
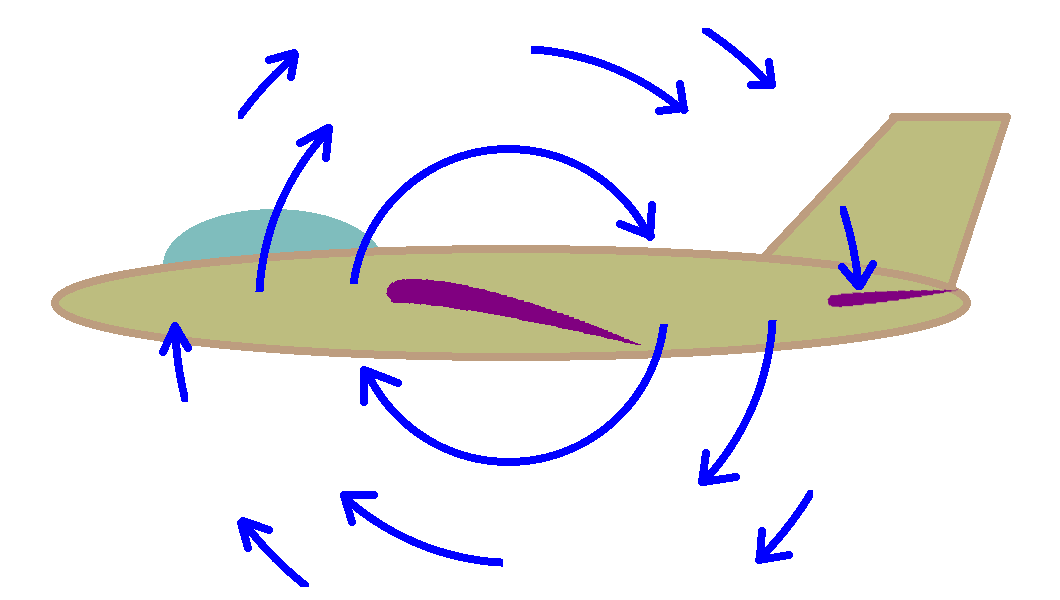
Figure 1. 主翼製造的環流在尾翼處產生了下洗氣流
首先先讓我們認識機翼環流的影響。 被佈置在主翼後方的尾翼所遭遇的氣流會受到主翼的影響, 具體而言就是會遭受 主翼產生的環流 [1] 所製造的一股下洗氣流影響, 從而使吹過尾翼的氣流發生改變,如上圖(Figure 1)所示。 因此本篇下面所推導的氣流與力矩方程式會需要考量主翼環流對尾翼的氣流影響,並做出一定程度的影響修正。
然而下洗氣流有關修正項的存在會使整個數學方程式看起來更加複雜些, 雖然這會讓我們在決定機翼配置設計的時候能夠更加準確一些, 但也會因為複雜性而使我們想要觀看方程式來理解俯仰平衡與穩定的原理時更加吃力。 因此在部份為了方便理解俯仰平衡與穩定性為目的的講解時,我也會暫時性的刪除掉與下洗氣流有關的修正部份。 不過這也給了我們一些能夠簡單化問題的提示空間。 如果讀者自覺腦力不夠用,在設計自己的飛機時覺得考量下洗氣流的方程式太過複雜的話, 也是可以完全刪除忽略掉下洗氣流影響的部份,這會讓這個推導分析等過程變得更加簡單! 反正不過就是誤差稍微大點就是了(其實即便本篇考量了下洗氣流所推導的數學式也仍然存在誤差), 對於自製玩具和遙控航模的用途來說,只要你的飛機保留有足夠的配平調整空間,也不是不能夠應付這些誤差; 反正即便你在設計時的計算再怎麼精準,在手工製造的過程也會存在相當的誤差空間!
到這裡不知道有沒有讀者會疑惑一個問題? 欸你說尾翼會受到主翼擾動的氣流影響,但是尾翼也是機翼啊! 尾翼也會產生環流,那尾翼產生的環流難道就不會影響主翼的氣流嗎? 答案是:還真的會!主翼實際上確實會受到尾翼所產生的擾動影響而使氣流有所改變! 不過雖然在實際上其實兩組翼面互相都會影響對方的氣流,然而在簡單的計算分析上通常會直接忽略尾翼所產生的影響。 因為在通常的情況下,尾翼的體量比主翼小很多,所以通常是尾翼受主翼影響比較多,而主翼受尾翼影響比較少。 此外如果把兩組翼面所製造的環流都考慮進來的話,還會造成整個計算式過於複雜而難以手算分析。 因為主翼被氣流吹過時會製造環流並影響尾翼氣流,而尾翼製造的環流又會影響主翼上的氣流, 因此又會改變主翼所製造的環流,然後主翼環流不一樣之後又會導致尾翼氣流也不一樣, 導致尾翼環流又不一樣,然後主翼氣流也又不一樣……。 兩組翼面氣流就會這樣互相耦合,這樣的話除非送電腦解算,否則活人大概只能舉手投降了! 於是反正尾翼的體量小很多,能夠影響主翼的程度也實在有限, 那不如就直接忽略掉不管了,只考慮體量較大的主翼對尾翼所產生的影響就足夠了!
建立力矩方程式
接下來繼續進行分析之前,我們需要給飛機俯仰想關的各種尺寸等參數進行定義, 好讓我們知道在後面的計算式中出現的符號各代表什麼意義。 俯仰佈局參數與符號意義圖如下(Figure 2):
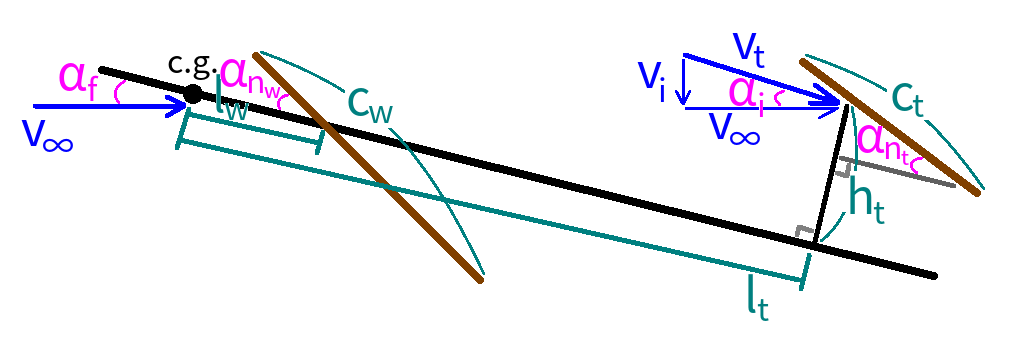
Figure 2. 尾翼佈局幾何符號圖
上圖(Figure 2)內的各符號意義如下:
\(v_\infty\) 為自由氣流的速度;
\(v_i\) 為主翼所製造的環流作用在尾翼位置所產生的下洗氣流速度;
\(v_t\) 為尾翼所實際遭受的氣流速度;
\(\alpha_f\) 為飛機機身相對自由氣流的夾角,也就是飛機的攻角;
\(\alpha_{n_w}\) 為主翼平均翼弦與機身參考線之間的夾角,也就是主翼的安裝角(mounting angle);
\(\alpha_{n_t}\) 為尾翼平均翼弦與機身參考線之間的夾角,也就是尾翼的安裝角(mounting angle);
\(\alpha_i\) 為由尾翼下洗氣流所造成的尾翼氣流偏移角;
c.g. 為全機的質量中心位置;
\(l_w\) 為全機質心到主翼氣動中心之間的距離,負值表示主翼氣動中心位在全機質心前面;
\(l_t\) 為全機質心到尾翼氣動中心之間的距離,負值表示尾翼氣動中心位在全機質心前面;
\(h_t\) 為尾翼氣動中心與機身參考線之間的距離,與 l_t 互相垂直,正值表示尾翼安裝位置比主翼高,而負值表示尾翼比主翼位置還低;
\(c_w\) 為主翼平均翼弦弦長;
\(c_t\) 為尾翼平均翼弦弦長。
定義完各尺寸與物理量的符號之後,接下來可以開始推導建立整機的俯仰力矩式了:
\[ M_f = M_w - l_w L_w \cos(\alpha_f) - l_w D_w \sin(\alpha_f) + M_t - l_t L_t \cos( \alpha_f - \alpha_i ) - h_t L_t \sin( \alpha_f - \alpha_i ) + h_t D_t \cos( \alpha_f - \alpha_i ) - h_t D_t \sin( \alpha_f - \alpha_i ) \]
其中:
\(M_f\) 是整機的俯仰作用力矩;
\(M_w\) 是主翼等效翼型所自身產生的力矩;
\(L_w\) 是主翼產生的升力;
\(D_w\) 是主翼產生的阻力;
\(M_t\) 是尾翼等效翼型所自身產生的力矩;
\(L_t\) 是尾翼產生的升力;
\(D_t\) 是尾翼產生的阻力。
根據往期 [2] 介紹過的內容,上面主翼與尾翼產生的各種力與力矩各自可以如下計算:
\[ M_w = \frac{1}{2} \rho v_\infty^2 S_w c_w C_{m_w} \] \[ L_w = \frac{1}{2} \rho v_\infty^2 S_w C_{l_w}( \alpha_f + \alpha_{n_w} ) \] \[ D_w = \frac{1}{2} \rho v_\infty^2 S_w C_{d_w}( \alpha_f + \alpha_{n_w} ) \] \[ M_t = \frac{1}{2} \rho v_t^2 S_t c_t C_{m_t} \] \[ L_t = \frac{1}{2} \rho v_t^2 S_t C_{l_t}( \alpha_f - \alpha_i + \alpha_{n_t} ) \] \[ D_t = \frac{1}{2} \rho v_t^2 S_t C_{d_t}( \alpha_f - \alpha_i + \alpha_{n_t} ) \]
其中:
\(\rho\) 為空氣密度;
\(S_w\) 為主翼面積;
\(S_t\) 為尾翼面積;
\(C_{m_w}\) 為主翼力矩係數;
\(C_{l_w}()\) 為主翼升力係數函式;
\(C_{d_w}()\) 為主翼阻力係數函式;
\(C_{m_t}\) 為尾翼力矩係數;
\(C_{l_t}()\) 為尾翼升力係數函式;
\(C_{d_t}()\) 為尾翼阻力係數函式。
接下來讓我們繼續解算尾翼下洗氣流(\(v_i\)), 然後就能依此繼續進一步解算尾翼下洗角(\(\alpha_i\))與尾翼氣流流速(\(v_t\))。 依據環流理論 [3] ,主翼等效翼型所製造的環流強度(\(\Gamma_w\))為:
\[ \Gamma = \frac{1}{2} v_\infty c_w C_{l_w}( \alpha_f + \alpha_{n_w} ) = 2 \pi \sqrt{ ( l_t - l_w )^2 + h_t^2 } \times v_i \]
由此可得尾翼下洗流(\(v_i\))為:
\[ v_i = \frac{ v_\infty c_w C_{l_w}( \alpha_f + \alpha_{n_w} ) }{ 4 \pi \sqrt{ ( l_t - l_w )^2 + h_t^2 } } \]
尾翼下洗流平行自由氣流(\(v_\infty\))的分量(\(v_{i_x}\))、和垂直於自由氣流的分量(\(v_{i_z}\))分別為:
\[ v_{i_x} = v_i \sin( \theta_{wt} - \alpha_f ) \] \[ v_{i_z} = v_i \cos( \theta_{wt} - \alpha_f ) \]
其中 \(\theta_{wt}\) 為主翼氣動中心和尾翼氣動中心連線與機身參考線之間的夾角:
\[ \theta_{wt} = \tan^{-1}(\frac{ h_t }{ l_t - l_w }) \]
有了這些資訊,就能知道尾翼氣流下洗角以及氣流流速:
\[ \alpha_i = \tan^{-1}(\frac{ v_{i_z} }{ v_\infty + v_{i_x} }) \] \[ v_t = \frac{v_\infty}{\cos(\alpha_i)} \]
至此,整機的俯仰力矩方程式就全部交代完畢了。 當然如果你看著散落各處的式子不習慣的話,那也是可以把它們全部都帶入進去展開, 只不過那樣就會得到一個相當龐大可怕的計算式。 於是這裡就不進行方程式展開這件事了,反正本篇最後的結論也不是這樣一個複雜的式子!
簡化方程式
在上一節雖然推導建立了整機的俯仰力矩方程式,但是那個數學式看起來實在是太龐大複雜了, 如果你嘗試把上面的東西全部帶入展開就會親眼見證它的膨脹! 因此這樣的式子為我們來說會變得相當難以計算並實用,更何況我們還沒對它進行微分呢! (當然若你想寫成程式讓電腦來做解算的話,那就當我都沒說!) 即便我們能努力,不論是手算硬解還是用電腦跑程式把上面的東西算出來,算是勉強解決了實用性的問題, 但那樣複雜的式子還是對於理解和學習它平衡與穩定邏輯的部份帶來相當大的難度。 因此接下來的工作就是將我們在上一節所得到的方程式進行簡化,使其足夠簡單實用。 好在現實的通常條件其實就已經讓其中的許多成份影響力非常微小, 因此這個工作雖然是做簡化,但導致的精度損失其實並沒有多少。
為了儘可能簡化力矩方程式,首先需要對飛機的佈局和飛行條件做出一些假設和限制:
-
假設 \(\alpha_f\) 幾乎為零。
只考慮機身攻角在零附近的情況,其實就是只考慮一個通常巡航平飛的狀態, 至於爬升、下降、轉彎等大動作的情況就先算了! 畢竟如果飛機連平飛都辦不到,考慮其它大動作也是多餘;連走路都還不行,就先別考慮跑步了。 因此在後面的分析中,基本就會假定機身攻角 \(\alpha_f\) 為零; 除了在做微分的時候會考慮它可能稍微晃動一下以外。
-
假設 \(\alpha_i\) 只為一個小角度。
在前面的各種計算式中可以發現尾翼下洗流是滲透各處並導致複雜化的最大元兇! 但是如果下洗角的數值足夠小的話,就能讓我們使用小角度近似 [4] 的技巧相當大幅度的去簡化那些計算式。 並且這個小下洗角的假設並不是胡亂的假設, 只要飛機的氣動佈局符合一定的條件(其實也就是常見的常規條件),這個尾翼的下洗角實際上其實也真不會太大!
-
限定 \(h_t\) 必須足夠小。
在後面的分析過程就會發現在通常常見的配置下, 主翼與尾翼的垂直距離(也就是 \(h_t\))對俯仰力矩造成的影響佔比其實並不多, 所以如果能夠大膽的直接假定 \(h_t\) 為零的話,就能夠給我們的計算式免去相當多的麻煩。 但是如果我們假設 \(h_t\) 是零但實際上你飛機的尾翼佈置的相當高的話呢? 這樣就會導致計算出來的誤差比較大嘍! 因此這裡就需要限定主翼與尾翼的高度落差必需要足夠小。
至於怎樣算是足夠小呢? 這裡給出的建議是主翼與尾翼的垂直高度落差(\(h_t\))必須小於兩翼氣動中心間距(\( l_t - l_w \))的十分之一。 當兩翼的高度落差小於足夠的範圍內的時候,\(h_t\) 基本就和零沒什麼差別了!
-
尾翼與主翼的距離需足夠遠。
前面假設了尾翼的氣流下洗角(\(\alpha_i\))為一個小角度,其實也就是下洗氣流(\(v_i\))的強度不能太大。 而什麼情況會使下洗氣流不太強呢?那就是尾翼要距離主翼足夠遠了! 至於怎麼樣的距離算是足夠遠呢? 一般的情況是當尾翼與主翼的距離為主翼平均翼弦長的數倍以上時就算足夠遠了。 也就是說兩翼的氣動中心間距(\( l_t - l_w \))至少需要是主翼平均翼弦(\(c_w\))的兩三倍以上。
|
Tip
|
小角度近似 [4] 是在工程應用上處理三角函式時相當常見的手法技巧。 其原理就是人們發現在角度足夠小的時候, 其實可以使用相較簡單許多的低次多項式、比例關係、或甚至用常數來近似三角函數, 能夠相當大幅的簡化原本的計算複雜度。 至於怎麼樣的角度叫小呢?一般並沒有一定的門檻數值,全看實際應用時對誤差的容忍度有多少而定。 一般當角度小於 8 度時,就能控制誤差在 1% 以下。 |
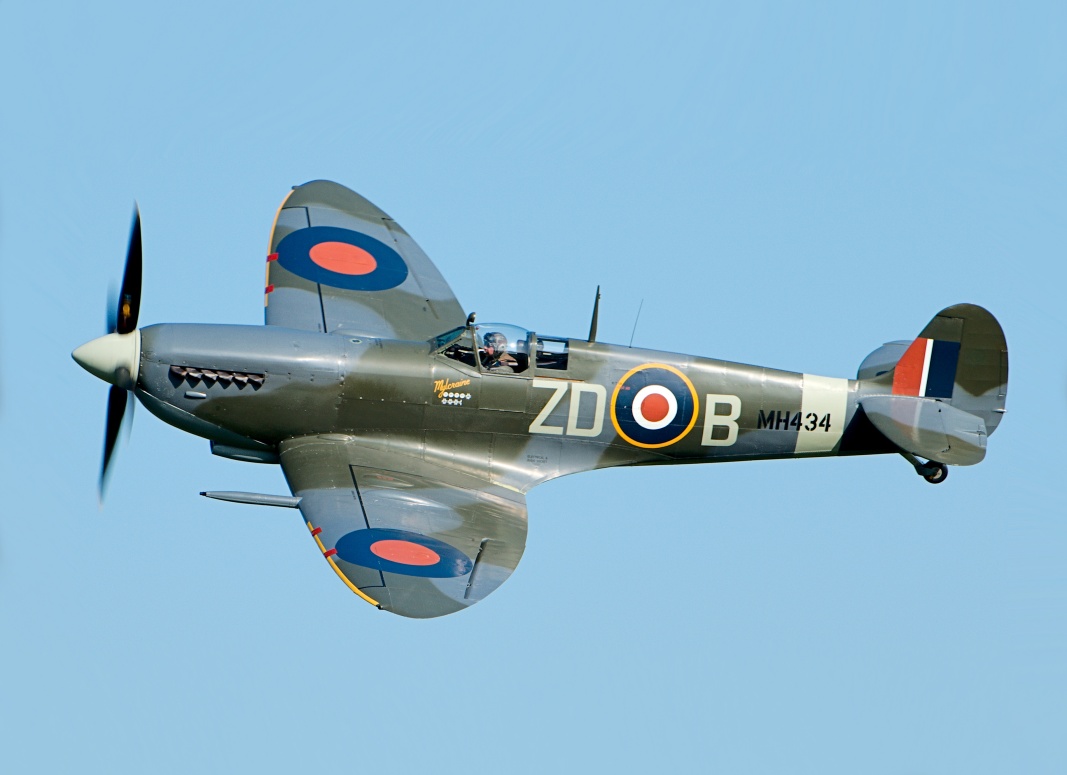
Figure 3. 通常常見的飛機,如圖中的噴火式戰鬥機,主翼與尾翼會有一點高度落差,但並不太多! [5]
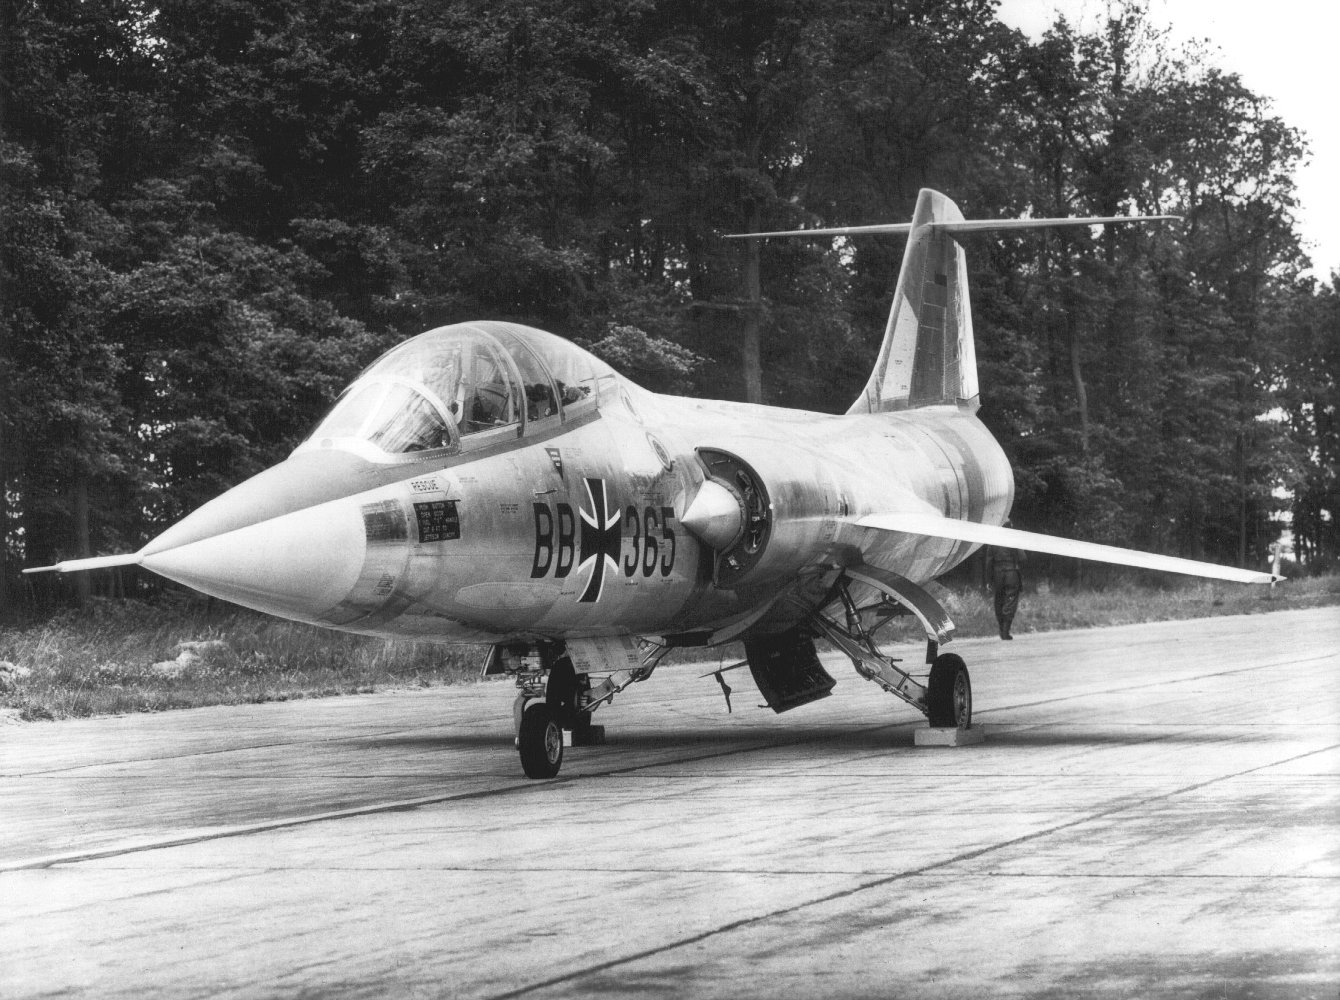
Figure 4. 像 F-104 這種主翼與尾翼高度落差較大的飛機,在套用本篇分析時會得到較大的誤差! [6]
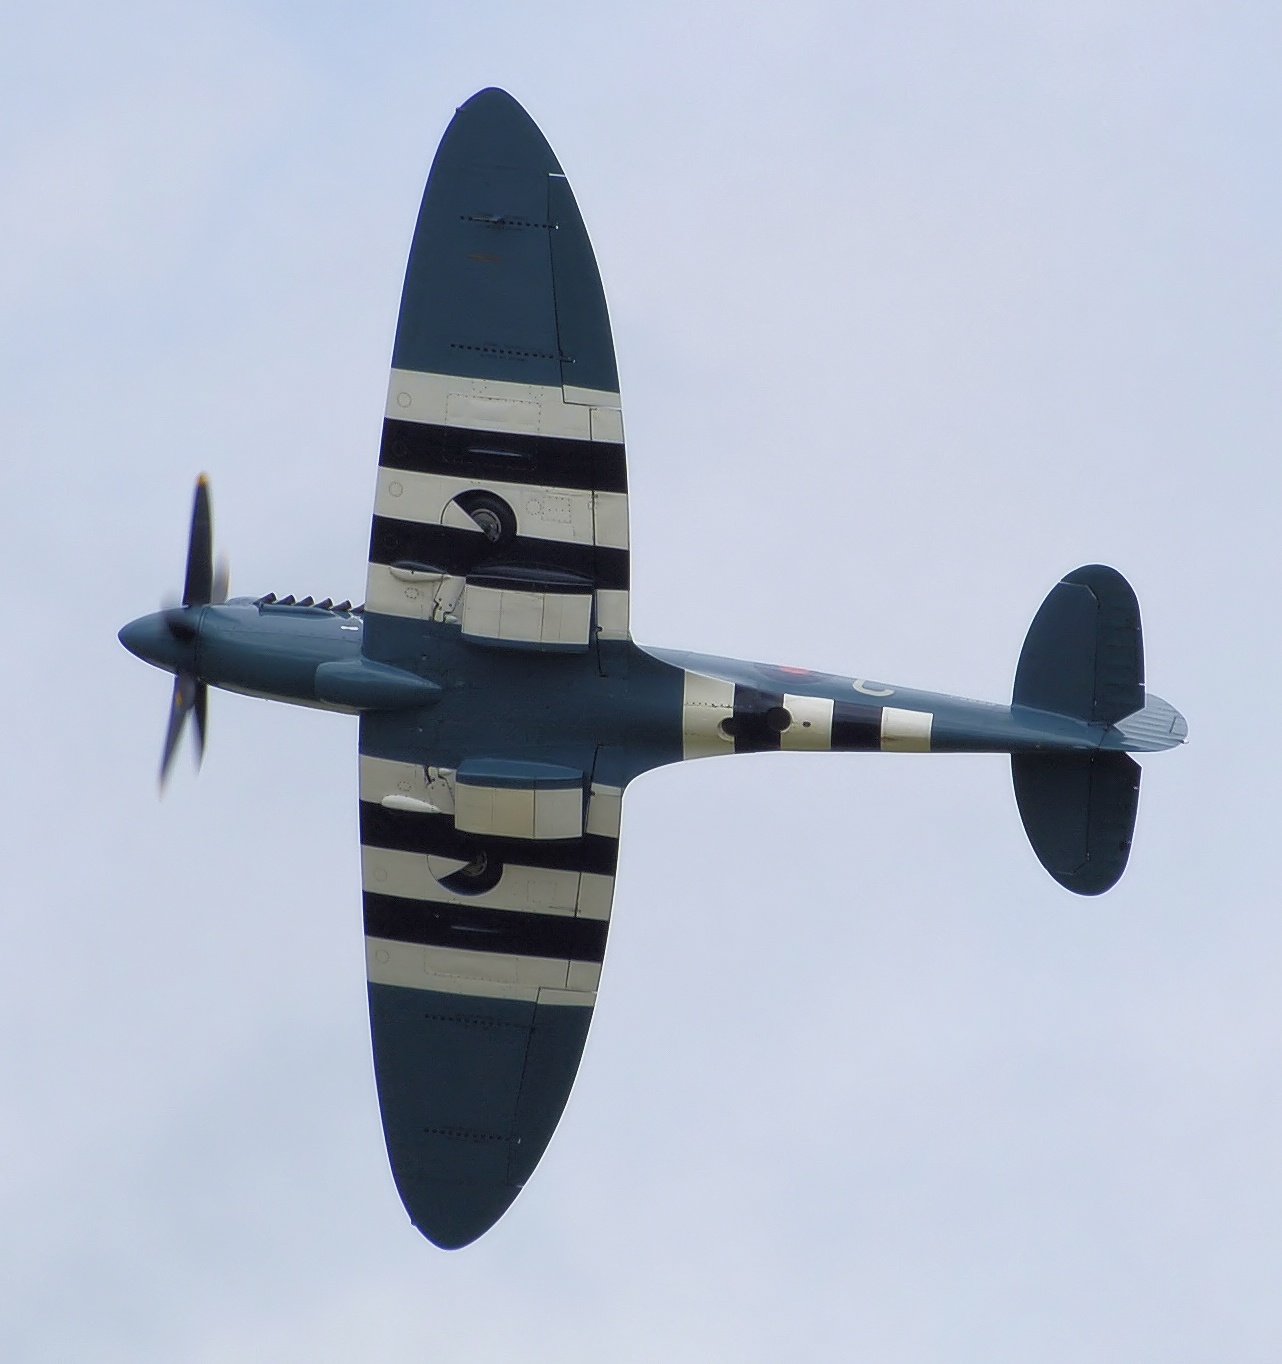
Figure 5. 通常常見的飛機,主翼與尾翼之間的距離適中!(圖為噴火式戰鬥機) [5]
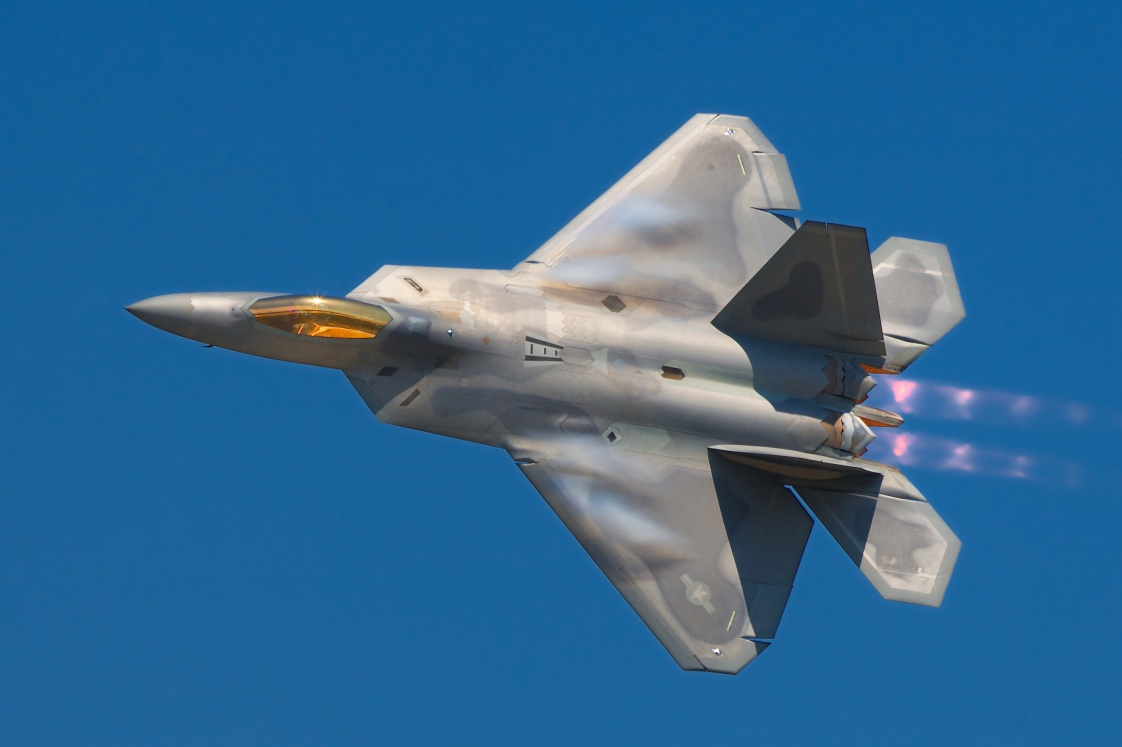
Figure 6. 部份現代戰鬥機的尾翼與主翼距離非常接近,如圖中 F-22 戰鬥機的該間距大約只有主翼平均翼弦的一倍左右! [7]
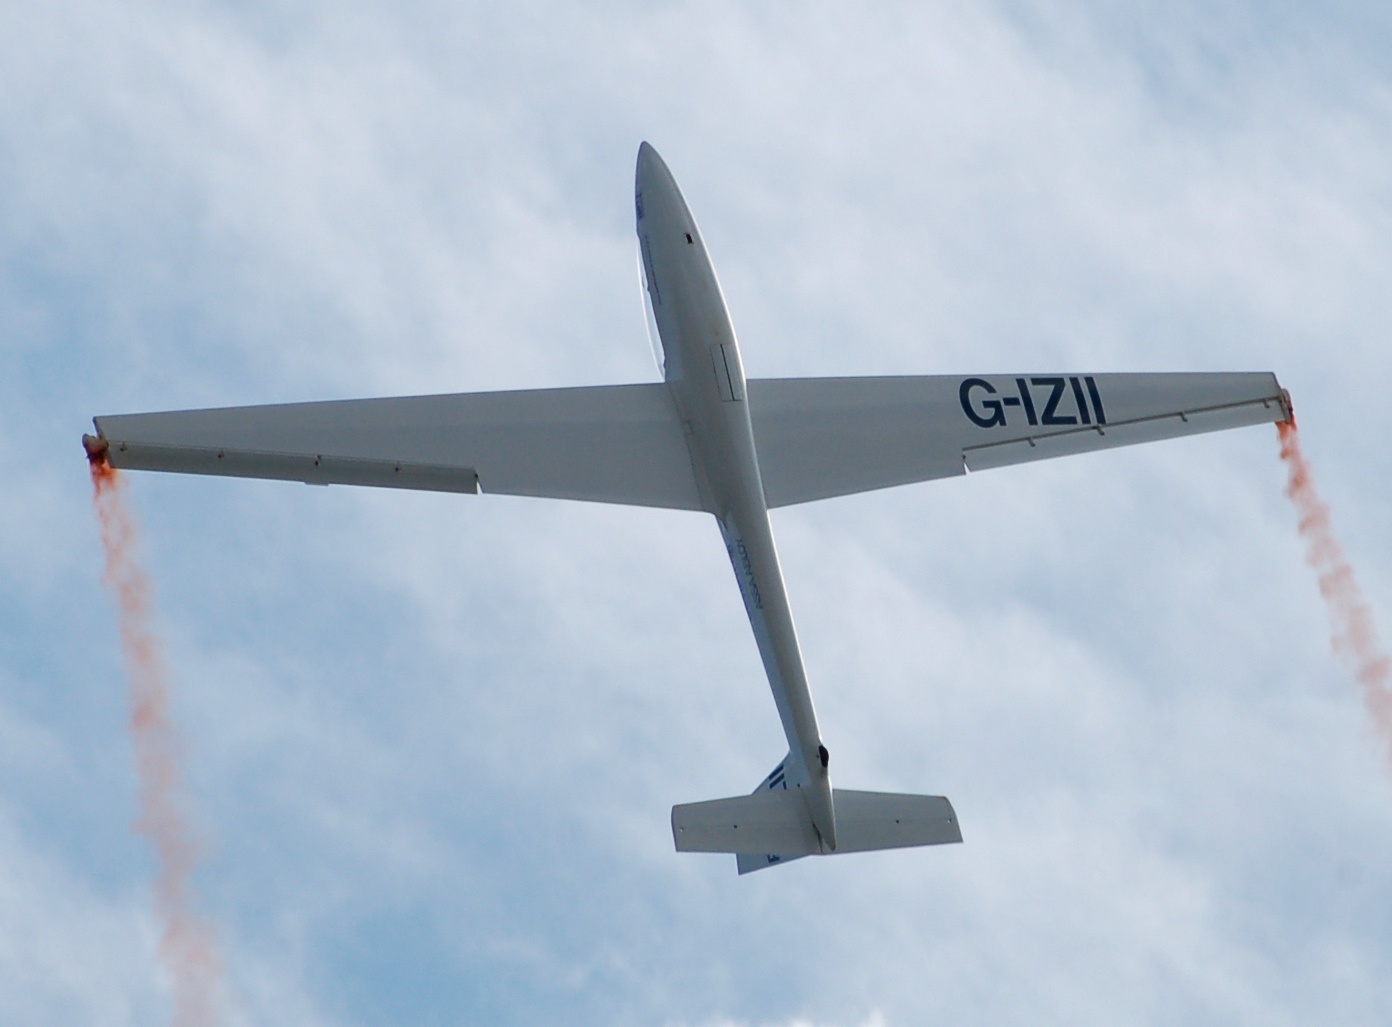
Figure 7. 在尾翼與主翼的距離方面,滑翔機往往是大間距的最佳範例! [8]
繼續回顧上一節的力矩方程式:
\[ M_f = M_w - l_w L_w \cos(\alpha_f) - l_w D_w \sin(\alpha_f) + M_t - l_t L_t \cos( \alpha_f - \alpha_i ) - h_t L_t \sin( \alpha_f - \alpha_i ) + h_t D_t \cos( \alpha_f - \alpha_i ) - h_t D_t \sin( \alpha_f - \alpha_i ) \]
由於假設了巡航攻角(\(\alpha_f\))幾乎為零、且下洗角(\(\alpha_i\))相當小, 因此就首先套用小角度近似後變成如下:
\[ M_f = M_w - l_w L_w - l_w D_w \alpha_f + M_t - l_t L_t - h_t L_t ( \alpha_f - \alpha_i ) + h_t D_t - h_t D_t ( \alpha_f - \alpha_i ) \]
然後又如同往期 [9] 所述, 在機翼的正常工作攻角範圍裡,阻力係數大約比升力係數低了兩個數量級, 而方程式內兩翼的阻力項也沒有其它數值很大的東西可以放大它的作用; 雖然主翼因為面積大而可能產生比例相當的阻力, 但考量到主翼氣動中心與飛機質心的距離(\(l_w\))通常很小,這又抵消了主翼因為面積大而產生的阻力作用。 因此就可以讓我們名正言順的直接刪除掉與阻力有關的項:
\[ M_f = M_w - l_w L_w + M_t - l_t L_t - h_t L_t ( \alpha_f - \alpha_i ) \]
至此可以看出,正常飛行條件下,翼面的阻力基本不影響俯仰的作用, 而俯仰的作用還是主要來自於升力、以及其翼型自身的力矩。
那麼尾翼高度(\(h_t\))的影響作用在哪裡呢? 可能與有些人直覺是尾翼阻力在拉動而產生影響的印象相反,如上一段所述,阻力其實起不到什麼作用。 真正的影響來源其實是尾翼的升力在下洗流的影響之下向後偏轉了一個角度(\(\alpha_i\)), 使得其升力產生一股向後的分量,再透過高尾翼的力臂(\(h_t\))給飛機產生了俯仰力矩的成份。 雖然攻角和下洗角小,但是尾翼的升力夠大,只要尾翼的垂直高度足夠,那麼這份作用力矩就會產生一定程度的影響力; 雖然可能不至於產生足夠影響整個大局的效果,但其之存在確實會導致如果將它忽略掉的話,會產生一定程度誤差的影響。
這就是為什麼前面會做出主翼尾翼垂直落差不能過大的限制條件的原因了。 其實也不是說兩翼完全不能有垂直落差, 只需要其垂直間距(\(h_t\))足夠小,粗估只要至少是水平距離(\( l_t - l_w \))的十分之一以下, 那麼就足以讓尾翼升力的後傾分量作用在這個力臂上的影響足夠小到能被忽略的程度。 所以如果你要設計的飛機打算採用十字尾、T 型尾這類的造型, 那麼也還是能套用本篇簡化後的方程式,只是可以預期可能會產生一些有感的誤差! 但即便如此,拿來作為粗略計算的話其實也還是能用的。
那麼 \(h_t\) 足夠小的假設前提下,我們就可以刪除掉方程式中與之有關的項,使成為:
\[ M_f = M_w - l_w L_w + M_t - l_t L_t \]
方程式已經簡化至此,下一步讓我們把主翼和尾翼的升力和力矩給套進去展開吧:
\[ M_f = \frac{1}{2} \rho v_\infty^2 S_w c_w C_{m_w} - l_w \frac{1}{2} \rho v_\infty^2 S_w C_{l_w}( \alpha_f + \alpha_{n_w} ) + \frac{1}{2} \rho v_t^2 S_t c_t C_{m_t} - l_t \frac{1}{2} \rho v_t^2 S_t C_{l_t}( \alpha_f - \alpha_i + \alpha_{n_t} ) \]
上面的計算式中重複出現了許多 \( \frac{1}{2} \rho v_\infty^2 \) 之類相關的東西, 雖然並不影響複雜度,但如此重複的出現讓整個算式變得又長又雜。 由於這些什麼空氣密度、流速的東西在我們的算式裡並不會變化,基本算是定值, 因此接下來讓我們把等式的左右兩邊同除這些東西, 就可以直接讓這些冗餘的項目消失在我們眼前,使版面變得清爽些。 然後你就會發現,欸~這不就是把原本要計算力矩的計算式變成計算力矩係數了嗎? 於是我們就把原來的力矩方程式透過同除一些在我們分析穩定性的目的中不會變化的參數, 把它變成整機的力矩係數(\(C_{m_f}\))吧:
\[ C_{m_f} = \frac{M_f}{ \frac{1}{2} \rho v_\infty^2 S_w c_w } \] \[ = C_{m_w} - \frac{l_w}{c_w} C_{l_w}( \alpha_f + \alpha_{n_w} ) + \left( \frac{v_t}{v_\infty} \right)^2 \frac{S_t}{S_w} \frac{c_t}{c_m} C_{m_t} - \left( \frac{v_t}{v_\infty} \right)^2 \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_t}( \alpha_f - \alpha_i + \alpha_{n_t} ) \]
尾翼上的氣流由於受到主翼環量的影響而有所變化, 但是在套用了前面的限制條件之後,原本那複雜的下洗氣流相關計算式會不會有什麼不一樣呢? 在限定了巡航狀態(\( \alpha_f \approx 0 \))、 及主翼和尾翼的垂直距離足夠小(\( h_t \approx 0 \))的條件下,再套用小角度近似, 可以將尾翼下洗氣流有關的參數調整簡化如下:
\[ v_i = \frac{ v_\infty c_w C_{l_w}( \alpha_f + \alpha_{n_w} ) }{ 4 \pi \sqrt{ ( l_t - l_w )^2 + h_t^2 } } \approx \frac{ v_\infty c_w C_{l_w}( \alpha_f + \alpha_{n_w} ) }{ 4 \pi ( l_t - l_w ) } \]
\[ \theta_{wt} = \tan^{-1}(\frac{ h_t }{ l_t - l_w }) \approx 0 \]
\[ v_{i_x} = v_i \sin( \theta_{wt} - \alpha_f ) \approx 0 \]
\[ v_{i_z} = v_i \cos( \theta_{wt} - \alpha_f ) \approx v_i \]
\[ \alpha_i = \tan^{-1}(\frac{ v_{i_z} }{ v_\infty + v_{i_x} }) \approx \tan^{-1}(\frac{v_i}{v_\infty}) \approx \frac{v_i}{v_\infty} = \frac{ c_w C_{l_w}( \alpha_f + \alpha_{n_w} ) }{ 4 \pi ( l_t - l_w ) } \]
\[ v_t = \frac{v_\infty}{\cos(\alpha_i)} \approx v_\infty \]
這樣你會發現一件事,下洗流在尾翼所造成的氣流流速的變動其實微乎其微,基本與自由氣流相同; 其所造成更大影響效果在於尾翼實際感受到的氣流攻角不同,而這會相當敏感的改變尾翼所產生的升力大小!
取用上面調整下洗流算式後得到的 \( v_t = v_\infty \) 結果代回力矩係數方程式如下: (至於 \(\alpha_i\) 的部份暫先不急於現在套回去展開)
\[ C_{m_f} = C_{m_w} - \frac{l_w}{c_w} C_{l_w}( \alpha_f + \alpha_{n_w} ) + \frac{S_t}{S_w} \frac{c_t}{c_m} C_{m_t} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_t}( \alpha_f - \alpha_i + \alpha_{n_t} ) \]
接下來讓我們使用往期 [2] 介紹過的升力係數近似關係來將兩翼的升力係數函式給展開來。 升力係數的近似算法要求機翼的氣流攻角必須處在正常工作區間內, 也就是在升力係數隨攻角的變化仍在線性變動的範圍區間,與我們的假設條件相符,因此可以大膽使用。 主翼和尾翼的升力係數近似關係式如下:
\[ C_{l_w}(\alpha) = C_{l_{\alpha_w}}( \alpha - \alpha_{0_w} ) \] \[ C_{l_t}(\alpha) = C_{l_{\alpha_t}}( \alpha - \alpha_{0_t} ) \]
其中:
\(\alpha\) 為翼型攻角;
\(C_{l_{\alpha_w}}\) 為主翼等效翼型升力係數隨攻角變化的斜率;
\(C_{l_{\alpha_t}}\) 為尾翼等效翼型升力係數隨攻角變化的斜率;
\(\alpha_{0_w}\) 為主翼等效翼型的零升力攻角;
\(\alpha_{0_t}\) 為尾翼等效翼型的零升力攻角。
將上面兩翼的升力係數函式近似的關係式代回整機力矩係數方程式,得:
\[ C_{m_f} = C_{m_w} - \frac{l_w}{c_w} C_{l_{\alpha_w}}( \alpha_f + \alpha_{n_w} - \alpha_{0_w} ) + \frac{S_t}{S_w} \frac{c_t}{c_m} C_{m_t} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}}( \alpha_f - \alpha_i + \alpha_{n_t} - \alpha_{0_t} ) \]
接下來也使用同樣的方法,將尾翼氣流下洗角算式內的主翼升力係數進行代換,得:
\[ \alpha_i = \frac{ c_w C_{l_w}( \alpha_f + \alpha_{n_w} ) }{ 4 \pi ( l_t - l_w ) } = \frac{ c_w C_{l_{\alpha_w}}( \alpha_f + \alpha_{n_w} - \alpha_{0_w} ) }{ 4 \pi ( l_t - l_w ) } \]
|
Tip
|
對於翼型相關數學式沒有很熟悉的讀者也許看到這裡會有些疑惑, 把 \(C_{l_w}\) 換成 \(C_{l_{\alpha_w}}\), 把 \(C_{l_t}\) 換成 \(C_{l_{\alpha_t}}\), 看起來好像沒有什麼不同啊?這樣更換的作用在哪裡呢? 其實這兩東西在上面的版面裡看起來好似都一樣,那可能是因為我這裡使用的數學排版工具的表現能力所產生的誤解, 其實兩種符號的意義是完全不同的! 以主翼參數為例,\(C_{l_w}\) 是一個函式,它右邊括弧裡的東西是要代入給這個函式去進行不透明計算的; 而 \(C_{l_{\alpha_w}}\) 是一個常數,右邊括弧就是普通的,用來在四則運算中改變計算優先順序的括弧, 意思是將右邊括弧裡的那些東西乘上這個常數而已。 它的意義在於把不透明的函式替換成了單純的乘除計算 [2]。 |
小角度下洗的假設
前面提到說我們這裡假定尾翼的氣流下洗角是一個小角度,然而這個假定符合現實嗎? 既然上面已經把下洗角的算式推導出來了,那不妨就用那個算式來看看這個假設的合理性吧! 不過原本上面的算式比較難直接看出一些參數的關聯性, 所以這裡稍微調換參數的排列位置並進行分組,如下:
\[ \alpha_i = \frac{ c_w C_{l_{\alpha_w}}( \alpha_f + \alpha_{n_w} - \alpha_{0_w} ) }{ 4 \pi ( l_t - l_w ) } = \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } ( \alpha_f + \alpha_{n_w} - \alpha_{0_w} ) \]
稍微排列整理之後, 可以看出右邊括弧裡面的一坨東西其實合在一起就是主翼與氣流的攻角,並且是從零升力參考線起算的攻角。 因此這裡用另外一個符號(\(\alpha_w\))來代替這一堆東西的總和,如下:
\[ \alpha_i = \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \alpha_w \]
這樣就可以明顯看出來,尾翼的氣流下洗角其實就是主翼攻角縮小某個倍率的結果。 兩個倍率係數分別為 \( \frac{c_w}{ l_t - l_w } \) 和 \( \frac{C_{l_{\alpha_w}}}{ 4 \pi } \)。 第一個倍率係數其實就是主翼平均翼弦長、與主翼到尾翼間距的比值。 那麼這裡就定義一個更清爽的符號 \(R_{wt}\),意義為表示兩翼氣動中心的距離為主翼平均弦長的 \(R_{wt}\) 倍。 至於升力係數的斜率 \(C_{l_{\alpha_w}}\),它的理論極限值是 \( 2 \pi \), 實際上會依據機翼展弦比的不同而不同,通常會介於 \(\pi\) ~ \( 2 \pi \) 之間。 那不管了,這裡就當它就是數字最大的 \( 2 \pi \) 吧,那麼這第二個倍率係數就會是 \(\frac{1}{2}\)。 那麼上面的下洗角算式就可以改寫為如下:
\[ \alpha_i = \frac{1}{ 2 R_{wt} } \alpha_w \]
這個算式這樣調整下來應該就能非常直觀的看得很清楚了! 你看如果說尾翼與主翼的距離是主翼平均弦長 2 倍的話, 那麼主翼的攻角只要不超過 32 度,就能使尾翼下洗角小於 8 度,符合小角度的假設; 如果兩翼的距離倍數為 3 的話,那主翼攻角甚至只需小於 48 度都能使尾翼下洗角足夠小; 即便兩翼的距離倍數只有 1,也就是兩翼距離等於主翼平均弦長, 那麼在主翼攻角不超過 16 度的情況下都能保持尾翼下洗角足被稱作「小角度」, 雖然這條件比較嚴苛了但在大部份巡航狀態下應該還是能比較容易的符合。 所以至此就用實際的推導算式證明了,即便是在最嚴峻的條件下, 只要尾翼與主翼的距離能達到主翼平均翼弦的兩、三倍, 那麼我們對「尾翼下洗角一定是個小角度」的假設就是一個能夠符合現實的條件假定。
方程式結果
至此,我們重新整理一下前面所推導的方程式的最後結果。 (由於或許有一部份的讀者可能是從本篇開頭直接跳過來看結果的, 這裡還是提醒一下,雖然推導的來龍去脈等過程可以跳過, 但建議還是應該閱讀一下有關各符號意義的定義的部份:「建立力矩方程式」, 否則可能還是會看不懂下面整理的方程式裡各符號所表達的意義。)
尾翼氣流下洗角如下:
\[ \alpha_i = \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } ( \alpha_f + \alpha_{n_w} - \alpha_{0_w} ) \]
將下洗角代入回去,得整機的力矩係數方程式:
\[ C_{m_f} = C_{m_w} - \frac{l_w}{c_w} C_{l_{\alpha_w}}( \alpha_f + \alpha_{n_w} - \alpha_{0_w} ) + \frac{S_t}{S_w} \frac{c_t}{c_m} C_{m_t} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}} \left( ( \alpha_f + \alpha_{n_t} - \alpha_{0_t} ) - \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } ( \alpha_f + \alpha_{n_w} - \alpha_{0_w} ) \right) \]
將力矩方程式對機身攻角(\(\alpha_f\))進行一次微分,得:
\[ \frac{dC_{m_f}}{d\alpha_f} = - \frac{l_w}{c_w} C_{l_{\alpha_w}} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}} \left( 1 - \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \right) \]
由於我們只關心巡航狀態下機身攻角為零的情況,因此將 \( \alpha_f = 0 \) 代回力矩方程式,得:
\[ C_{m_f} = C_{m_w} - \frac{l_w}{c_w} C_{l_{\alpha_w}}( \alpha_{n_w} - \alpha_{0_w} ) + \frac{S_t}{S_w} \frac{c_t}{c_m} C_{m_t} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}} \left( ( \alpha_{n_t} - \alpha_{0_t} ) - \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } ( \alpha_{n_w} - \alpha_{0_w} ) \right) \]
上面這幾條方程式,尤其是最後的兩條方程式,就是本篇對尾翼佈局的飛機在穩定性與平衡性分析上最後的結果。 對於想要立刻動手造飛機的人來說,這最後的兩條式子就是整篇的濃縮精華,相當足夠使用了。 而往下繼續的內容,甚至是下一篇文章的內容,也都將直接建立在上面的最後兩條式子的基礎上繼續開展。
不過由於可能有部份的讀者是直接跳過前面的敘述而過來閱讀這裡的結果, 因此這裡還得再重新提醒一下,如要使用本篇所最後推導的這幾個方程式, 那麼您的飛機佈局以及飛行條件還得需符合幾個限制條件; 而如果你的情況並沒有很嚴格的符合這裡列出的限制條件的話也不用太緊張, 這些方程式還是能夠使用的,只不過誤差可能會大點就是了! 使用方程式的限制條件如下:
-
只適用於機身攻角為零(\( \alpha_f = 0 \))的情況,也就是通常的巡航狀態。
-
尾翼與主翼佈置位置的垂直高度落差必須足夠小, 一般建議兩翼之高度落差(\(h_t\))需小於主翼與尾翼水平間距(\( l_t - l_w \))的十分之一。
-
尾翼與主翼需具有足夠遠的間隔距離, 兩翼平均氣動中心的距離(\( l_t - l_w \))應為主翼平均弦長(\(c_w\))的兩倍以上。
穩定與配平原理
按照往期 [10] 的解釋, 要使飛機能俯仰穩定,那就是前面得出來的那個微分式必須小於零:
\[ \frac{dC_{m_f}}{d\alpha_f} < 0 \]
接著展開這個微分式。 不過為了使數學式看起來更加簡潔而容易理解, 這裡就把前面「小角度下洗的假設」的假設條件和符號定義代入微分式:
\[ 0 > - \frac{l_w}{c_w} C_{l_{\alpha_w}} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}} \left( 1 - \frac{1}{ 2 R_{wt} } \right) \]
從上式就可以看出來,主翼和尾翼所製造的力矩都在提供穩定性,只要翼面是安裝在飛機質心後面的話那就一定是穩定的! 所以你會發現俯仰穩定的原理其實和偏航穩定 [9] 是一樣的, 只是轉軸方向不一樣了,只是翼面從一片變兩片而已。 而其中尾翼下洗流產生的效果在於稍微弱化了尾翼產生的力矩。
如果上面的式子閱讀起來還是感到吃力的話,那也沒關係! 反正下洗流的影響本來就不佔主力,那就讓我們直接忽略並刪除下洗流的項,然後再把雜亂的參數挪移一下, 就變成下面這樣:
\[ 0 > - l_w S_w C_{l_{\alpha_w}} - l_t S_t C_{l_{\alpha_t}} \]
上面這式子應該已經足夠精簡了,只需要小學學過力矩的程度就能夠看懂並理解,反正我是想不到還能再怎樣更簡化了! 從這式子可以更加明顯且直覺的看出來,俯仰穩定的原理就在於兩翼力矩的共同作用, 並且無論是主翼還是尾翼,在符合我們假定的佈局條件下都是提供穩定性的。
因為在尾翼佈局中通常尾翼與質心的距離(\(l_t\))會相當長,而主翼與質心的距離(\(l_w\))則會相當短, 因此尾翼的俯仰作用很大。 所以尾翼通常也不需要太大的面積就能夠給予飛機足夠的俯仰穩定性及操控性, 甚至還能夠對抗彌補來自於主翼的不穩定性; 也就是說,即便主翼的位置略為超前於質心(\(l_w\) 為負值), 尾翼也甚至能憑藉長力臂的優勢而依然使飛機維持穩定。
說完了穩定性的部份,現在來看看力矩平衡的部份。 同樣為了簡化的目的,這裡也要再做一些假設和限制。 反正現在我們也不是真正要設計一架飛機的細節,而是要清楚理解作用的核心原理, 所以可以極盡可能的簡單化,只為凸顯出那真正最核心的部份。 那麼這裡就把那個掌管力矩平衡的力矩係數方程式拿來改造, 並假設要觀察的這飛機無論主翼或是尾翼,其使用的都是對稱翼, 也就是說翼型的力矩係數(\(C_{m_w}\) 和 \(C_{m_t}\))、 和零升力攻角(\(\alpha_{0_w}\) 和 \(\alpha_{0_t}\))都是零。 然後同樣的刪除下洗流修正項,再挪移一下參數,力矩係數方程式就變成:
\[ C_{m_f} = 0 \] \[ 0 = - \frac{l_w}{c_w} C_{l_{\alpha_w}} \alpha_{n_w} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}} \alpha_{n_t} \] \[ 0 = l_w S_w C_{l_{\alpha_w}} \alpha_{n_w} + l_t S_t C_{l_{\alpha_t}} \alpha_{n_t} \]
簡化整理後的這個力矩係數方程式已經相當簡單直白的表達了, 力矩要能達到平衡,那就是主翼和尾翼產生的力矩總和要是零。 但是看看上面整理的簡化方程式,這要能是零的話,該怎麼調整呢? 如果所有的變數都是正值的話,這總力矩就不可能會是零; 一定至少得要某個東西是負值,才可能讓最後計算的總和為零。 升力係數的斜率肯定是正值,這是由翼型的基本物理性質決定的 [2], 機翼面積也不可能是負值,看來只剩下機翼安裝角及力臂能調負了。 尾翼的力臂(\(l_t\))肯定只能是正值, 因為如果是負值的話,那就成了前翼而不是尾翼了,就不是本篇考慮的情況; 主翼的安裝角(\(\alpha_{n_w}\))也肯定只能是正值, 畢竟主翼作為全飛機升力的主要提供者,安裝角如果是負值的話那還怎麼提供升力啊? 因此到這裡能夠調整的東西就只剩下主翼力臂(\(l_w\))以及尾翼安裝角(\(\alpha_{n_t}\))了。
從上面的推理推論出尾翼安裝角(\(\alpha_{n_t}\))需為負值,這就印證了在前篇 [11] 所敘述的內容,尾翼佈局的尾翼(在大多配置下)產生的是向下的作用力, 如此才能提供正確的力矩給飛機配平,將飛機的俯仰角抬高至合適的位置。 但是尾翼產生的下壓力(負升力)也會抵消掉一部份主翼產生的升力,使總體的氣動效率降低。 如果要在此配置基礎的前提下儘量減少升力的損失又該怎麼做呢?那就是讓尾翼的面積要小一點嘍! 但是尾翼面積縮小的話,就會導致配平的力道減小,又要怎麼補償使尾翼的配平力矩維持呢? 於是尾翼的力臂(\(l_t\))自然是長一點更好嘍! 這就是為什麼採用尾翼佈局的飛機都會儘量讓飛機有一個長長的尾巴,好將尾翼安裝在盡可能靠後的位置的原因了, 就是為了讓綜合氣動效率更好一點!
再來看看最後一個可下手的參數即主翼力臂(\(l_w\))。 因為主翼升力產生的力矩是使飛機低頭的力矩,站在尾翼的角度來看,主翼的力矩自然是愈小愈好, 這樣才能用比較小的尾翼面積來配平主翼產生的力矩。 若主翼的力臂長的話,就會需要尾翼產生更大的力道來配平力矩,這樣自然又加重了氣動效率上的內耗。 於是主翼的力臂是愈短愈好。 這就是為什麼現實中採用尾翼佈局的飛機,主翼氣動中心基本就設計在全機質心上面,或質心附近的原因了! 當然主翼也可以被佈置在全機質心之前,亦即讓 \(l_w\) 成為一個負值, 這樣對於配平的目的來說是比較友好的,甚至於在合適的飛行條件下還能讓尾翼需要產生的配平力道為零! 只不過將主翼佈置在質心前面的話,主翼就從原本的穩定性提供者變成了不穩定性的提供者了; 如果超前的量過多的話,能讓飛機變成不穩定的狀態。 因此有些飛機的確會將主翼的位置設計在些微超前於機身質心的位置,以得到更好的氣動效率。 只不過這樣做的話,就會需要更加小心妥善的設計安排,以免得一不小心讓飛機失去了穩定性!
總結
本篇花費了相當的篇幅在於建立和推導俯仰力矩方程式, 若扣除掉那部份的話,你會發現本篇內容其實還蠻簡單的! 那部份存在的目的是為了有心想要從細節完全理解的讀者, 是因為我其實不是很喜歡寫出「那部份很複雜,反正你也看不懂,所以我們直接看結果反正就是這樣!」的話語, 然而也同樣理解不是每位讀者都有心思和能力去閱讀理解, 因此在文章的排佈上我也預留了讓讀者直接跳過那過程的選項。
從推導出來的結果能夠輕易看出來,尾翼佈局幾乎就是隨便怎麼做都能得到靜態穩定性, 而這也是尾翼佈局的強項之一 [11]。 其實在選用尾翼佈局的情況下,靜態穩定性還是比較無需操心的部份, 而設計者的注意力反而會更多的投注在俯仰力矩平衡(即令整機 \( C_{m_f} = 0 \))的部份。 可能只有在為了更好的空氣動力效率而挑戰機翼佈置的時候(比方說佈置主翼到飛機質心的前面去), 才會讓穩定性的部份稍微需要多花點心思。
可能也是因為尾翼佈局比較經典也比較簡單的緣故吧, 所以將俯仰穩定的方程式推導內容放在尾翼佈局裡面來做分析介紹。 而後續的其它篇章就會直接使用本篇已經整理出來的結論,就不會再需要從頭推導方程式, 好讓我們能將專注力投注在其它更新奇的特性上。
下一篇:「姿態穩定 8:前翼」