姿態穩定 8:前翼
這次來分析探討另一種與尾翼佈局正好相反的佈局:前翼佈局。
前翼佈局又稱為鴨翼佈局,相關的典故已經在往期 [1] 解試過,所以本篇就不到處括弧提醒了。 至於如果內文出現有時候寫前翼而有時候寫鴨翼的情況,反正你知道它們是指一樣的東西就可以了!
更有意思的是,前翼佈局可能對於部份人來說會有些新奇陌生,然而它的計算分析方法與尾翼佈局是一模一樣的! 也就是說本篇完全不需要從頭推導力矩方程式等等那些工作,而直接把我們在尾翼佈局所得到的結果拿來套用就可以了!
前翼上洗氣流
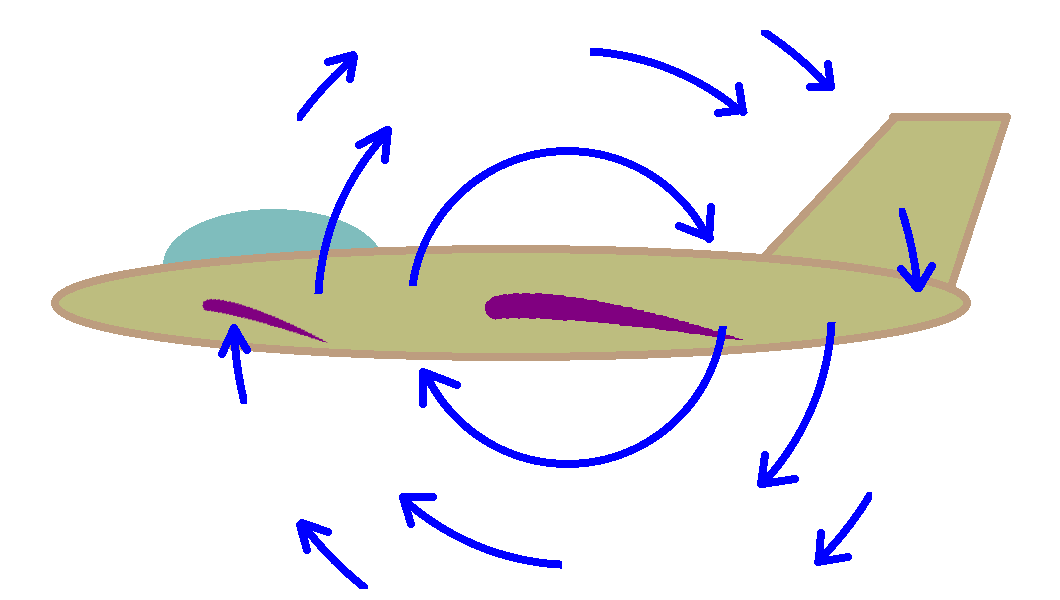
Figure 1. 主翼製造的環流在前翼處產生了上洗氣流
不同於尾翼會受到主翼所產生環流的影響而遭遇下洗氣流,佈置在前方的前翼所受到的卻是正好相反的上洗氣流。 這看上圖(Figure 1)的示意就會非常容易理解,主翼製造的環流在機身後方是往下的方向,而在機頭前方是往上的方向。 至於這股上洗氣流會對前翼造成什麼影響?那就與下洗氣流影響尾翼是同樣的,都會改變小翼所接收的氣流角度。 尾翼上的下洗流會導致尾翼實際的氣流攻角變化趨緩,使尾翼的力矩作用效果略為減少; 而前翼的上洗氣流則會放大前翼實際氣流攻角的變化,使前翼的力矩作用效果略為增加!
力矩方程式
如同前面所說,這裡完全不需要為前翼佈局重新推導一次方程式, 而是直接拿前篇 [2] 尾翼佈局的結果來套用就可以了。 唯一需要做的就是把「尾翼」給安裝在飛機質心前面的比方機頭的位置, 具體做法是照實將「尾翼」與飛機質心的距離代入 \(l_t\),並且記得這時候的 \(l_t\) 是個負的值。 然後套用下去計算,直接就能得出正確的前翼佈局下的整機力矩出來。
不過為了方便閱讀和理解,減少我們在腦袋裡轉換對應的負擔,還是稍微改寫一下力矩方程式比較妥當! 因此這裡就把前篇的力矩方程式拿來,直接把力臂的正負號轉換過來,把 \(l_t\) 改成 \(-l_c\), 然後再把其它所有下標為 t (指 tail)的變數通通改為 c (指 canard),就可以了。
改寫後的力矩係數方程式如下:
\[ C_{m_f} = C_{m_w} - \frac{l_w}{c_w} C_{l_{\alpha_w}}( \alpha_{n_w} - \alpha_{0_w} ) + \frac{S_c}{S_w} \frac{c_c}{c_m} C_{m_c} + \frac{l_c}{c_w} \frac{S_c}{S_w} C_{l_{\alpha_c}} \left( ( \alpha_{n_c} - \alpha_{0_c} ) + \frac{c_w}{ l_c + l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } ( \alpha_{n_w} - \alpha_{0_w} ) \right) \]
改寫後的力矩係數微分式如下:
\[ \frac{dC_{m_f}}{d\alpha_f} = - \frac{l_w}{c_w} C_{l_{\alpha_w}} + \frac{l_c}{c_w} \frac{S_c}{S_w} C_{l_{\alpha_c}} \left( 1 + \frac{c_w}{ l_c + l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \right) \]
穩定與配平原理
對於設計讀者自己的飛機來說,前面改寫出來的方程式已經可以拿來直接使用了; 但對於理解前翼佈局飛機的穩定與配平原理來說,還是稍嫌過於複雜。 於是這裡就比照在前篇使用過的同樣手法, 捨棄掉上洗氣流有關的修正項,並假設主翼和前翼都使用對稱翼型, 然後把上面的兩個方程式再繼續極簡簡化。
力矩係數方程式:
\[ C_{m_f} = 0 \] \[ 0 = - \frac{l_w}{c_w} C_{l_{\alpha_w}} \alpha_{n_w} + \frac{l_c}{c_w} \frac{S_c}{S_w} C_{l_{\alpha_c}} \alpha_{n_c} \] \[ l_w S_w C_{l_{\alpha_w}} \alpha_{n_w} = l_c S_c C_{l_{\alpha_c}} \alpha_{n_c} \]
力矩係數微分式:
\[ \frac{dC_{m_f}}{d\alpha_f} < 0 \] \[ 0 > - \frac{l_w}{c_w} C_{l_{\alpha_w}} + \frac{l_c}{c_w} \frac{S_c}{S_w} C_{l_{\alpha_c}} \] \[ l_w S_w C_{l_{\alpha_w}} > l_c S_c C_{l_{\alpha_c}} \]
重新整理簡化後的兩個關鍵算式:
\[ l_w S_w C_{l_{\alpha_w}} \alpha_{n_w} = l_c S_c C_{l_{\alpha_c}} \alpha_{n_c} \] \[ l_w S_w C_{l_{\alpha_w}} > l_c S_c C_{l_{\alpha_c}} \]
上面最後整理出來的兩個極為精簡的數學式,就是鴨式飛機能保持平衡和穩定的核心精髓。 觀看上面兩式子,你會發現裡面的東西幾乎就是一模一樣的,除了等式裡多了個攻角以外。 其意義其實就是翼面的 攻角 乘上 升力係數斜率 與 面積 得到升力 (其實還有氣流動壓被簡化掉了,如果覺得不得勁的話你也可以自己乘回去,反正不改變兩式的結果), 再乘上 力臂長度 得到力矩; 若是像不等式裡面少了攻角,那麼其意義就是力矩隨攻角而增加的速率。
所以那條等式的意義,其實就是在表達主翼產生的力矩要等於前翼產生的力矩, 這樣才能讓飛機能在設計的俯仰姿態下得以維持力矩平衡。 而不等式表達的意思,就是當攻角發生變化的時候,主翼的力矩變化率要比前翼的力矩變化率還大。 意思就是說,當飛機的攻角增加時,主翼和前翼的升力都會增加,並導致力矩增加, 但是主翼升力增加的速度要比前翼更快; 反過來當飛機攻角減少時,主翼升力減少導致的力矩減少的速度也要比前翼更快。 讓那條不等式得到滿足,才能使飛機的俯仰力矩達到靜態穩定的要求 [3] 。
了解了兩條算式表達的意義,即那條等式讓飛機得到力矩平衡、不等式讓飛機得到穩定性之後, 另一個有趣的問題就被引導出來了! 為了讓飛機能得到俯仰穩定性,我們需要增加主翼對整機俯仰力矩的作用效果, 做法或者增加主翼力臂,或者增加主翼面積,或者增加主翼的升力係數斜率,都能達成這樣的效果; 但是當穩定性要求滿足之後再來看看力矩平衡的那條等式,欸這不就幾乎一樣的東西嗎? 當等式左邊(主翼參數)的東西數值大的時候, 右邊(前翼參數)還要怎麼調才能讓數字等於左邊,使左右兩邊可以抗衡呢? 如果右邊的東西調的大了(無論是前翼的力臂、面積、還是升力係數斜率), 那麼回到那條不等式裡面又要怎樣讓左邊能大於右邊呢? 於是看來看去只剩下唯一一個可以調合兩邊需求的關鍵參數:機翼安裝角!
上面兩式裡的那些參數,首要必須滿足的就是不等式的條件,否則飛機無法達到靜態穩定。 至於達成了靜態穩定之後的數學式那一定是左邊大而右邊小,那又怎麼維持另一條等式的條件呢? 答案就是我們給等式右邊(也就是前翼的部份)的安裝角(\(\alpha_{n_c}\))加大,就能使等式左右兩邊相等。 讓前翼的安裝角更大,這就是鴨式飛機在俯仰設計上最核心的要素所在了!
然而我們也知道攻角太大的話機翼會失速。 一般失速攻角約在十幾到二十幾度不等,有些翼型可能可以到三十幾、四十度, 然而無論如何,可用的角度就是在這些範圍以內。 所以前翼的安裝角雖然比主翼安裝角大,但其實可調空間並不是無限,實際的差距並不會差到太多。 這就告訴我們,雖然在上面的等式裡我們可以靠著兩翼安裝角的差異而最終使兩翼的力矩得到平衡, 但因為兩個安裝角的差距也並無法做到太大的落差。 因此就需要要求等式除了安裝角外的其它參數總和之差距也不能夠差距太大, 否則其過大的差距將會讓差異安裝角的手段也無法把它給平衡回來。 因此我們就知道,在那掌管俯仰穩定的不等式中,左邊(主翼)雖然會大於右邊(前翼), 但也並不會差太多,否則會讓那掌管平衡的等式難做人! 那麼從這一段敘述的邏輯就能讓我們知道一件事: 前翼佈局的飛機其俯仰穩定性注定會比較低;它仍然是穩定的,只是穩定性較低! 相較之下,尾翼佈局隨便就可以做到非常強大的俯仰穩定性, 在對比之下這就成了前翼佈局的一個先天性的弱勢所在。
特性與探討
後略主翼
如果讀者看過許多現實中採用前翼佈局的飛機,可能就會發現一件事,它們絕大部份都採用後略主翼。 其實這和超音速什麼的沒什麼關係,否則它們的前翼也同樣會採用後略翼, 然而我們卻看到那些使用後略主翼的前翼飛機裡,絕大部份的前翼卻都仍是直挺挺的平直翼。 (請忽略現代靜不穩定設計的戰鬥機!) 後略翼可以用來解決很多不同的問題,緩解超音速所產生的問題只是其一(這個未來再談), 而在前翼佈局上,後略翼主要的作用是用來將主翼的氣動中心向後方延伸。
前翼佈局的飛機,其俯仰穩定性主要由主翼來擔負。 因此與尾翼佈局的主翼幾乎就佈置在飛機質心附近不同, 前翼佈局的飛機主翼會需要一定長度的力臂以產生足夠的俯仰力矩。 然而就如同我在往期 [4] 解釋過的那樣, 採用前翼佈局的飛機往往尾巴的空間很短,甚至可能還會有一副後推螺旋槳擋在那裡。 那怎麼辦呢?只好把機翼從飛機兩側延伸出去之後,再往後面延伸嘍! 欸~這可不就是後略翼了嗎!? 是的,這就是採用前翼佈局的飛機之所以通常都設計後略主翼的主要原因, 就是為了給予主翼一個長一點的力矩作用力臂。
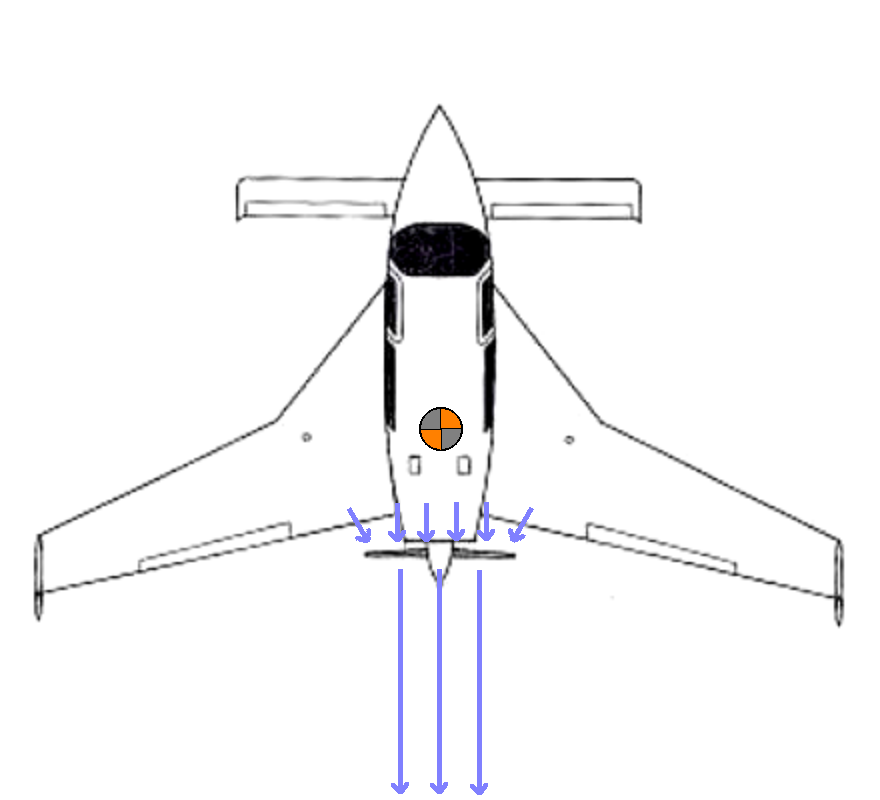
Figure 2. 採前翼佈局的飛機通常會搭配後略主翼 [5]
前翼攻角偏高
前面說到前翼飛機的前翼需要大的安裝角,至少要比主翼的安裝角大。 但這時不知會不會有讀者開始疑惑說: 「不對啊!好像印象中看過的哪臺前翼飛機,它的前翼並沒有像我說的那樣抬高角度啊?」 其實這是因為在前面的分析中採用了相當的簡化後所產生的誤會, 實際上除了真的把前翼的安裝角加大這一個方法之外,也可以使用更加彎曲的高弧翼型等。 其實就相當於說,這時候的安裝角是從翼型的零升力參考線起算的角度, 就完全符合了前面的敘述內容。
其實說到底,前翼的安裝角之所以要比主翼更大,主要就是因為前翼的面積偏低, 這樣才能讓主翼產生的穩定性可以蓋過前翼產生的不穩定性。 而就在這樣前翼面積大不了的基礎之下,又要求前翼必須要提供足夠的上抬力矩以將俯仰平衡角抬高到要求的位置, 於是就只好讓前翼拉高攻角來產生更多的升力了! 換個不同的說法再反覆解釋一次,為了讓飛機的俯仰角可以抬的夠高,前翼必須要出夠力; 但是前翼的大出力並不會導致飛機不穩定,因為穩定不穩定看的是升力變化的速度。 只要在當攻角抬高的時候,前翼升力(產生的力矩)增加的幅度比主翼更慢; 或者是當攻角降低的時候,前翼升力(產生的力矩)減少的幅度也比主翼更慢即可!
但是前翼安裝角偏大的話就會產生另一個問題, 在各種俯仰姿態下,前翼的攻角總是比主翼攻角大, 也就是說前翼的攻角(從零升力參考線起算)會經常性的維持在一個較高的水平。 這會導致一個問題:前翼自身的誘導阻力過大,阻力消耗大! 於是這就是為什麼我們看到現實中的那些前翼佈局的飛機(請忽略現代靜不穩定設計的鴨式戰鬥機), 它們的前翼為什麼展弦比都會相當高的原因了! 就是為了降低誘導阻力的損耗,使前翼的運作效率高一些,使性能減損少一些。
|
Tip
|
誘導阻力就是源自於機翼尖端的渦流所產生的下洗氣流對機翼自己造成的影響, 有關這個部份在往期談論螺旋槳問題的時候曾經說明過 [6] 。 總之就是翼尖的渦流強度愈強,則升力會減損、阻力會增加。 一般翼尖渦流強度隨著機翼展弦比而不同,展弦比愈高則渦流強度愈低; 此外渦流強度也隨機翼攻角而不同,攻角愈大則渦流強度愈高。 |
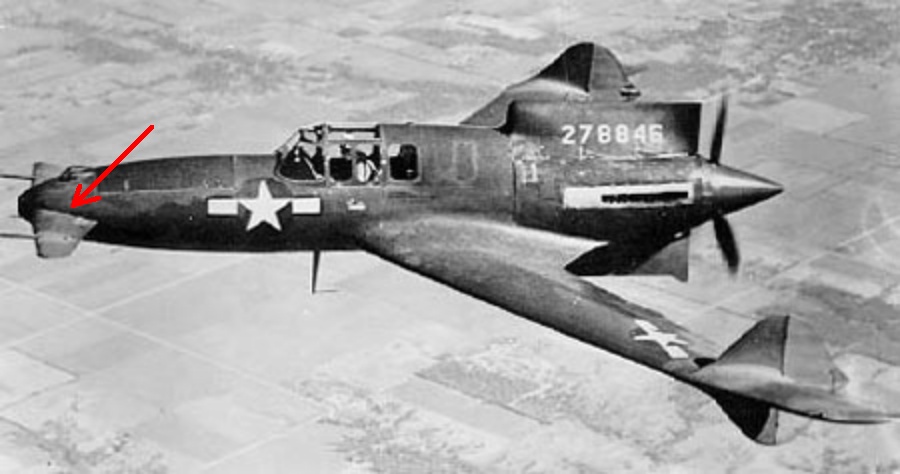
Figure 3. XP-55 的前翼在視覺上就能很明顯的看出其安裝角比主翼更大 [7]
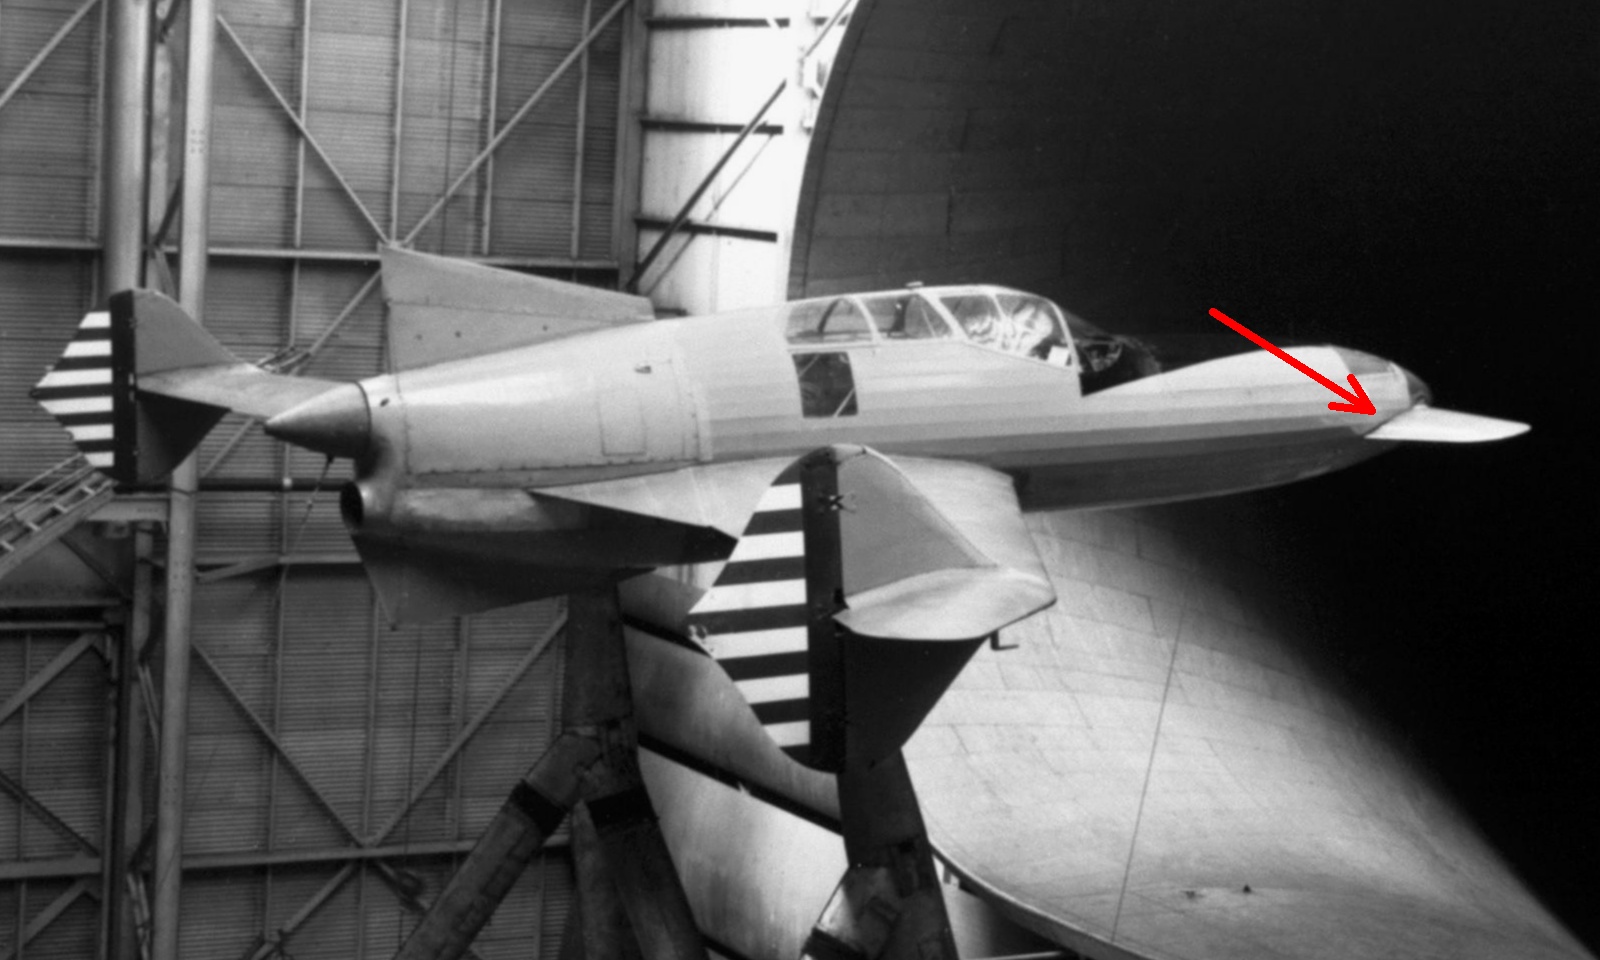
Figure 4. 在進行風洞實驗的 XP-55 模型機也同樣展現前翼安裝角比主翼大的特徵 [7]
失速條件
前面提到過,前翼佈局的前翼必須俱備比主翼更大的機翼安裝角(從零升力參考線起算的安裝角), 而這造成了一個有趣的現象。 當駕駛員拉桿操作飛機不斷抬升攻角,飛機的攻角就會不斷增加直至失速, 然而因為前翼的安裝角比主翼更大,所以前翼就會比主翼更早發生失速的現象。 這時候,失去升力的前翼就會沒法再繼續提供抬升飛機攻角的力矩,然而主翼卻還是在正常工作的, 於是機頭就會一下子掉下來!
這個現象到底是好還是不好呢? 以飛機操作的安全性來看待的話,這個前翼比主翼先失速的現象是個相當不錯的保險, 它保障了飛機永遠不會發生主翼失速並造成升力陡然失蹤的後果。 因為當主翼鄰近失速狀態時,就會因為前翼率先失速而使機頭掉下來,導致主翼攻角永遠不可能過高的結果。 (當然如果你就要猛的拉桿,大力快速抬升攻角的話,也是能夠操作到前翼與主翼雙雙失速的狀態。 只不過這種特殊的操作情況可以被我們排除在一般情況之外!)
飛機設計師們一看,哎呀這現象不錯啊!於是不只沒去解決這個「問題」,還把它給更加的發揚光大。 因此前翼佈局的飛機在設計的時候,人們還會刻意小心的調整佈置,好確保前翼一定會比主翼更加率先發生失速。 並且這項要求還不止於拉抬攻角的時候,而是連壓低攻角過低時也必須要讓前翼比主翼更先失速; 否則抬頭沒問題了,低頭卻可能因主翼失速而導致整架飛機翻掉! 不同於抬頭本來就前翼天然比主翼更先失速,低頭的情況反而比較嚴峻一些。 因為前翼的安裝角比主翼還大,所以在低頭低過頭的時候,就可能發生主翼比前翼更先失速的情況!
採用尾翼佈局的飛機則要求完全相反。 尾翼不能比主翼更先失速,否則失去了尾翼的穩定性供應,會讓飛機變成相當接近不穩定的狀態; 甚至如果採用了主翼稍微超前於質心的佈置,則可能就會讓飛機直接翻掉! 因此尾翼佈局的飛機會要求尾翼必須比主翼還要能撐,要比主翼更晚發生失速情況。 於是尾翼佈局的飛機就不能像前翼佈局這樣設計成自動不讓飛機過度抬頭或低頭的設計, 而是要求當飛機發生失速狀態時,尾翼需要仍然保持能夠正常工作的狀態, 好讓駕駛員有機會和空間能將飛機改平回來。
最終,前翼飛機的設計者們一致的做法主要體現在兩個方面上。 其一是提高前翼的展弦比,因為展弦比愈高的機翼其失速攻角愈低,能使前翼更加傾向於率先失速。 並且這樣的設計正好與前面為了減少前翼誘導阻力而提高展弦比的需求不謀而合, 因此就造成前翼飛機普遍有著相當高展弦比前翼的現實情況了。 其二是要儘量讓主翼的失速攻角大一點,讓主翼更不容易發生失速, 至少要比前翼還不容易失速,包括在低頭下壓的時候。 至於佈置調整的手法原理與前翼是一樣的,將主翼的展弦比調低一些就能提高主翼的失速攻角。 因此這就是為什麼通常看見的鴨式飛機,其主翼展弦比都會比較偏低的原因了!
至此,還得再做點闢謠解釋。 有些其他人對前翼佈局飛機的解釋可能不夠好, 他們的描述可能會讓人覺得鴨式飛機就是靠著讓前翼比主翼更先失速來維持俯仰穩定, 然而這並不符合實際的原理。 想想如果鴨式飛機真的是靠著讓攻角拉升時前翼比主翼更早失速而低頭的行為來維持穩定的話, 那麼每次飛機受到擾動而抬頭的時候,都要繼續拉到十幾度或幾十度攻角後才猛然低頭的話,這誰坐在上面受得了啊? 鴨式飛機的穩定並不是靠著讓前翼比主翼更早失速來的! 其穩定性的來源就是前面所解釋的, 是因為隨攻角變化時,主翼的力矩貢獻比前翼更加變化幅度大,而使飛機能保持穩定性! 至於讓前翼比主翼更先失速的部份,是為了操作安全性的需求而來的,而不是穩定性的來源。 因此如果你製做的飛機並不在乎俯仰操作安全性的話,比如說自製無人飛機、手擲滑翔機等, 那麼就算設計成主翼比前翼更先失速也是無所謂的!
同樣的,前翼佈局的飛機也並不是一定要讓前翼的展弦比比主翼還高。 前翼展弦比高而主翼展弦比低的現象並不是前翼飛機必須要達成的條件,不是非得這麼造才能讓飛機正常飛起來; 而是這麼造飛機能給予更好的空氣動力效率,能給予更好的操縱安全性,因此大家有志一同都這麼造。 因此同樣的,如果我們自己造飛機,其實是不一定需要完全遵照這些「既定慣例」的。 只需要你自己知道自己在做什麼,充份了解並接受它的好壞優缺,那麼不「那麼造」也依然能夠保持穩定飛行。
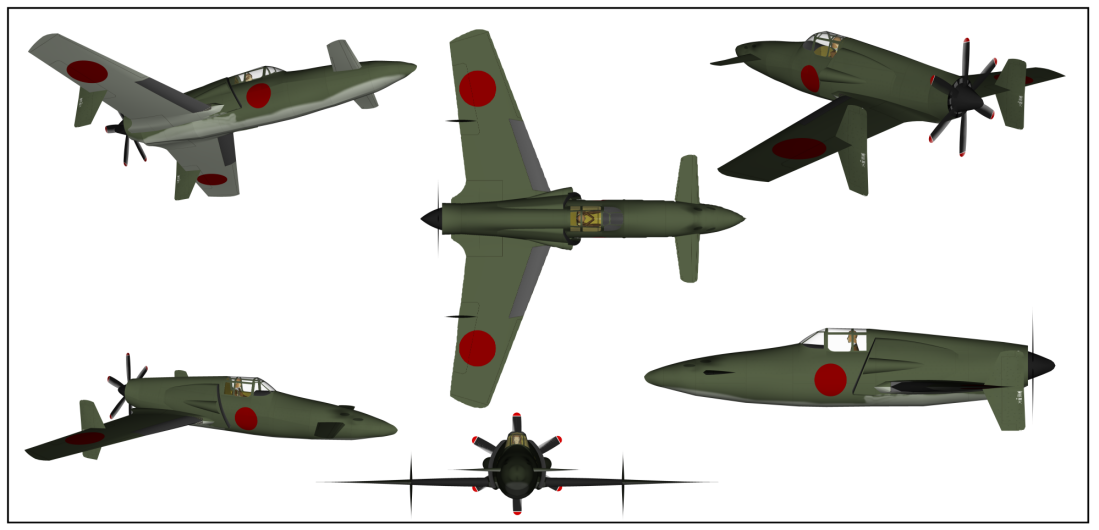
Figure 5. J7W1 震電戰鬥機的外型明顯的展現出前翼高展弦比、主翼低展弦比的鴨式佈局典型特徵 [8]
主翼機翼負載偏低
前面的許多說明再再提到一件事:前翼的攻角總是比主翼高。 在原理說明的地方也解釋過,這是鴨式佈局最核心的基本條件,只要是自然穩定的佈局那就必須得是這個配置。 然而若站在主翼的立場來看,這就成了讓主翼的性能無法完全施展的限制了!
在往期曾經解釋過 [9] , 機翼的升力不只是用來將飛機舉升離地而已,它還是飛機能夠轉向機動的主要作用力來源。 無論是空戰中的極限機動,還是短場起降的大升力需求,都相當大程度的寄希望於主翼能夠提供充足的升力。 (而另一個寄託希望的對象可能是發動機!) 而機翼要提供大升力,那就要拉抬攻角,攻角抬的愈高則升力愈大, 拉到直到將要失速前的狀態就是機翼能夠提供的最大升力。 好的但是,前面說過了,無論是自然傾向還是設計者刻意為之,總之前翼會先一步率先失速, 而這就導致使用前翼佈局的飛機基本上沒辦法將主翼的攻角拉抬到極限。 也就是說相比於其它類型的機翼佈局,在主翼面積相同水平的情況下,前翼佈局的主翼之出力上限會比他人來得更低; 雖然主翼本身還有可用的攻角餘裕可以繼續加大升力的供應,但是前翼的限制卻使得這個餘裕空間無法被使用!
鴨式佈局的主翼升力係數受制導致其上限較低是真實的,然而若要說鴨式佈局出不了大升力也是不對的。 因為升力除了可以靠拉抬攻角來提供以外,還可以透過增大翼面積來提供。 因此鴨式飛機仍然可以透過更低機翼負載的設計來達到所需之大升力的提供, 只不過其代價就是更大的機翼導致阻力和重量的增加,擠佔原本採用鴨式佈局時所得到的效率提升空間。
主翼效率損失
不知讀者有沒有發現,鴨式飛機裡似乎不存在那種機翼展弦比高的飛機? 前面解釋過,為了保障操作安全性而要求主翼必須比前翼延後失速(無論是過度抬頭或是過度低頭的情況), 因此主翼的展弦比都會比前翼低得多。 這就導致了一個限制, 那就是前翼佈局的主翼往往無法設計配置高展弦比的主翼,並因此使氣動效率受到制約。 緩解方案也是有的,那就是把前翼展弦比再拉高, 這樣就能讓主翼的展弦比在比前翼低得多的前提下,卻還是能保持在正常可接受的範圍內。 而這就是為什麼我們眼界所及的鴨式飛機裡面,大多擁有一對展弦比高得有些誇張的前翼的緣故了!
此外,主翼會受到前翼所產生的下洗流影響,而這點在前篇分析的時候是被忽略掉的。 確實前翼的體型比主翼要小得多,不如主翼對前翼的影響來得大,然而影響確實存在; 並且在現實中,氣流擾動向後傳播的效果遠比向前的影響來得更顯著得多。 因此主翼上的氣流其實受到前翼產生的下洗流影響,導致主翼有效攻角降低。 其對主翼造成的影響不能說是太多,但確實存在。 相比於造成主翼升力微幅損失,因為前翼尾流只覆蓋了後方主翼的內側區域, 使得其下洗流產生的更大的問題在於導致主翼內外側的壓力分佈不均勻, 進而導致主翼氣動效率減損。 當然像這樣微小的影響放著不管也是沒什麼大關係,並且部份的鴨式飛機也確實就是這樣放著不管; 然而如果要更加講究的話,就讓我們看到有些鴨式飛機的主翼採用兩段式設計的結果, 其受前翼影響的內側和不受影響的外側分別採用不同的展弦比,以及可能不同的安置角。
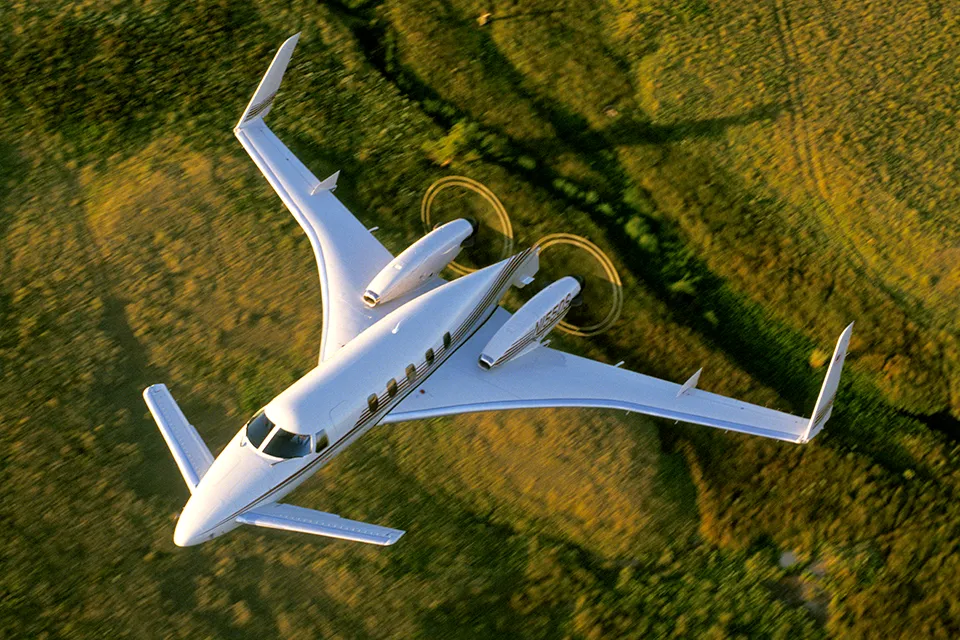
Figure 6. Beechcraft 的 Starship 飛機擁有相當高展弦比的前翼,並且其主翼受前翼尾流影響區的內、外也採用不同的展弦比設計 [10]
較高的起落速度
如同前面解釋過的各種限制,導致鴨式飛機的主翼在所求大升力的場景下受到限制, 而這項限制體現在另一個平常相當常見的場面時同樣能讓設計者傷腦筋,那就是:起飛與降落。
對於起降的場景自然是能夠接受的航速下限愈低愈好, 而在低速之下要能夠得到足夠的升力使飛機不會墜落,那麼主翼就得提供大升力, 得拉高攻角,並搭配各種高升力裝置 [11] 使得以進一步突破上限。 然而就如同前面所述,鴨式飛機拉抬升力的能力較低, 因此只得使用更高一點的速度來進行進場與離場,也就是需要更長的跑道來進行起降。
那如果加上高升力裝置的輔助呢?高升力裝置對鴨式飛機飛機來說也存在一定的設計佈置難度! 高升力裝置會增加機翼彎曲度,除了提高升力上限之外還直接增加機翼本身的低頭力矩。 在流行的尾翼佈局上這些副作用還算比較容易掌控的範圍, 因為通常主翼氣動中心就在飛機質心附近,力臂(\(l_w\))短的情況下產生的多餘力矩並不多, 加上尾翼的配平力矩足夠強,因此仍然能夠維持飛機的俯仰平衡控制。 然而鴨式飛機就不一樣了! 因為主翼負擔了提供穩定性的角色,鴨式佈局的主翼力臂較長, 因此主翼在高升力裝置下增加的升力會加重主翼的俯仰力矩; 又如同前面解釋過,前翼原本就已經工作在較高的攻角區域,並且會比主翼率先失速, 因此能夠再額外多出的配平力矩有限,難以負擔主翼高升力裝置產生的副作用。 那怎麼辦呢?答:得提高前翼的作用上限,以支撐放出高升力裝置後主翼的更大力矩輸出! 因此相當有趣的事情就發生了,鴨式飛機的前翼經常也同樣需要屬於自己的高升力設計! 除此之外,鴨式飛機的主翼一般採用的高升力裝置也是傾向於比較簡單的類型, 而至於在流行的尾翼佈局飛機上常見的什麼延伸又開縫的大襟翼,則基本不會出現在前翼佈局飛機的主翼上。
綜上所述,再加上前翼佈局還經常和後推螺旋槳搭配的關係 [12] , 更進一步加劇在低速起落階段的劣勢, 因此前翼佈局飛機的起降速度與跑道需求長度都會略高於同等級尾翼佈局飛機。
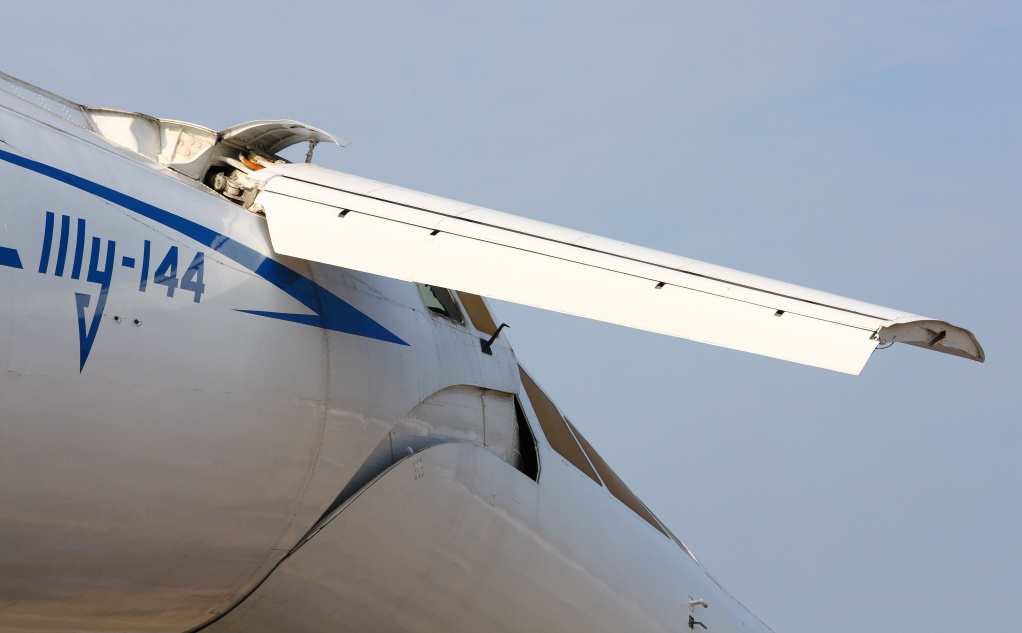
Figure 7. Tu-144 的前翼上面也有它自己的高升力裝置 [13]
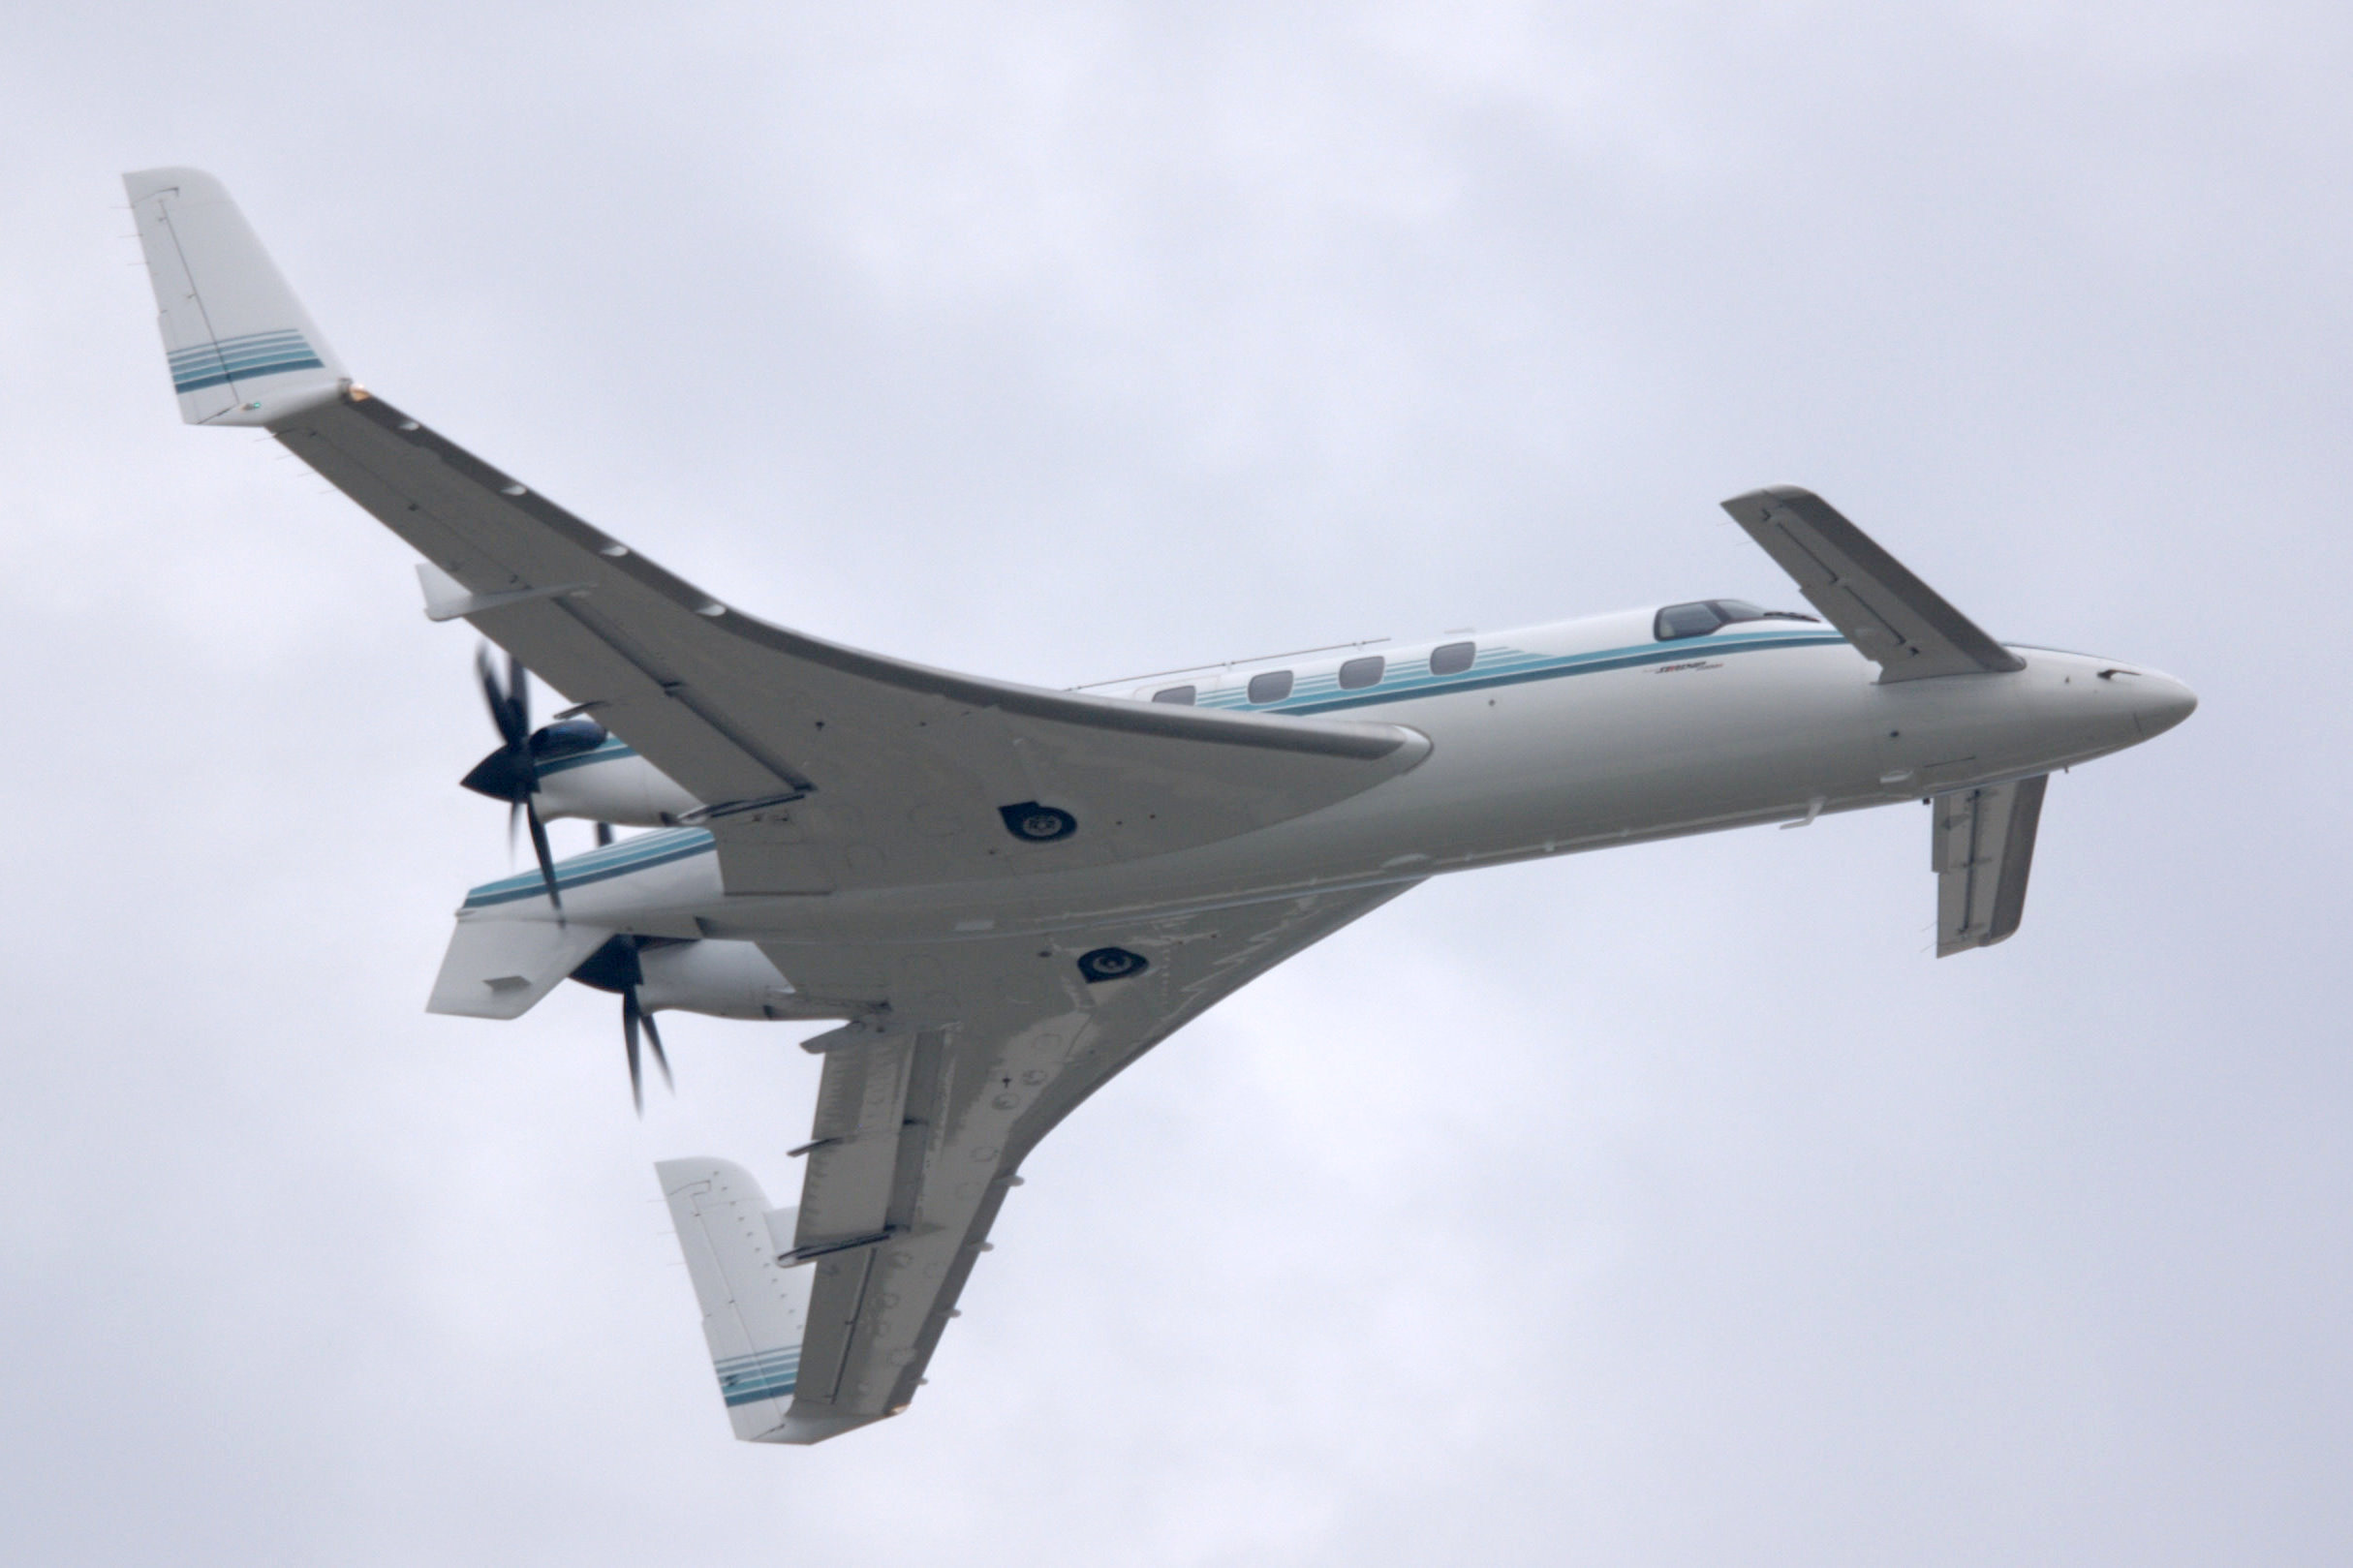
Figure 8. 從 Starship 的下方視角可以看到正在展開的主翼後緣襟翼 [14]
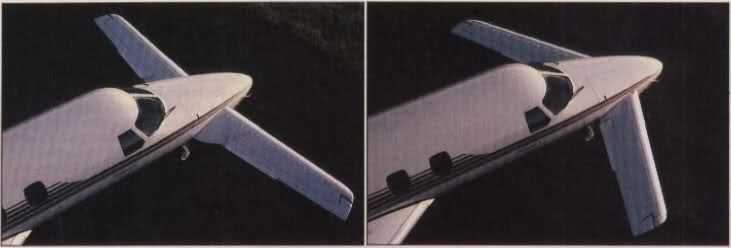
Figure 9. Starship 的前翼採用可變後略角設計,在低速起降的時候伸出成平直狀態(圖左),除了提高有效升力係數之外,還將前翼的升力中心位置前移 [15]
總結
本篇介紹了鴨式佈局的穩定與配平原理和計算方式。 鴨式飛機最大的優點就是比尾翼佈局少了個尾翼下壓力的升力耗損,使得擁有更好的氣動力效率改進潛力, 可以使用更小的總翼面積提供足夠的升力需求,連帶降低阻力與結構重量。 因此採用鴨式佈局的飛機通常會比同等級但採用尾翼佈局的飛機,飛行速度能更快一點,航程也能更遠一點。 然而在講求蠻力要求高升力的使用場景,比如極限轉彎機動、載重運輸等情況下則鴨式佈局會遜色於同等級的尾翼佈局; 如需兼顧此類需求則需以增加機翼面積的方式來應對,並付出氣動效率降低的代價。
此外鴨式佈局需要設計者更加小心謹慎的協調配置飛機的設計佈置,否則一不小心可能就讓飛機失去穩定性。 即便不到會讓飛機直接翻掉的厄運,未經妥善權衡或小心設計之下的飛機, 可能還會在如主翼展弦比限制、前翼下洗流劣化、以及翼面積增大等因素的影響下, 把原本因為少了尾翼下壓力的性能優勢給賠光! 我想這可能就是為什麼鴨式佈局一直都是小眾設計的主因, 也是為什麼歷史上有些飛機可能原本打算採用鴨式佈局但後續被放棄的其中重要因素吧!