姿態穩定 10:穩定裕度
對於一架能夠真實營運的飛機來說,其質心的位置往往不是固定的而是變動的。 可能是人員的走動、貨物或裝備的安裝卸載、燃料的消耗添加、武器的掛載投放、或者是改裝行為等, 都可能會造成飛機質心位置的移動。 質心位置一旦移動,就會讓飛機在力學上的行為反應有所不同, 一旦超過了可容許的變化範圍甚至可能造成災難性後果。 而容許飛機質心移動的這個範圍,就稱為「靜態穩定裕度」(Static Margin)。
(對於已經閱讀過本篇而想要再次查閱統整資料的讀者,可以直接跳轉到「方程式整理」章節。)
既然飛機有三個旋轉自由度,自然應該也要有三個方向的穩定裕度。 然而實際上或許是因為主要酬載的機身都是相近於長條形的關係吧, 導致滾轉方向上並不容易產生過大的不平衡,並且副翼的配平也相較容易把不平衡給修正回來; 而偏航的方向上確實存在較大的垂直尾翼力矩變動潛在範圍, 如果質心位置變動過大的話也確實可能導致垂直尾翼無法維持飛機的偏航穩定, 然而一般我們也基本不太需要去探究這方面的問題, 因為早在偏航方向出大事之前,另外最後一個方向也就是俯仰方向就先出事了! 若是本系列從頭讀過來的讀者大概已經知道,俯仰穩定可能是飛機三個軸向穩定性裡最為複雜, 甚至可能因為各種佈局什麼的緣故而無法設計成高度穩定性的配置, 雪上加霜的是長條形的機身酬載空間正好又帶來質心在前後方向上更大幅度的變化空間。 因此一般我們通常只最需要考量俯仰的情況, 並且除非特別指定,否則一般提到類似「穩定裕度」這些名詞時,指的就是在俯仰方向有關的穩定性特性。
靜穩定裕度
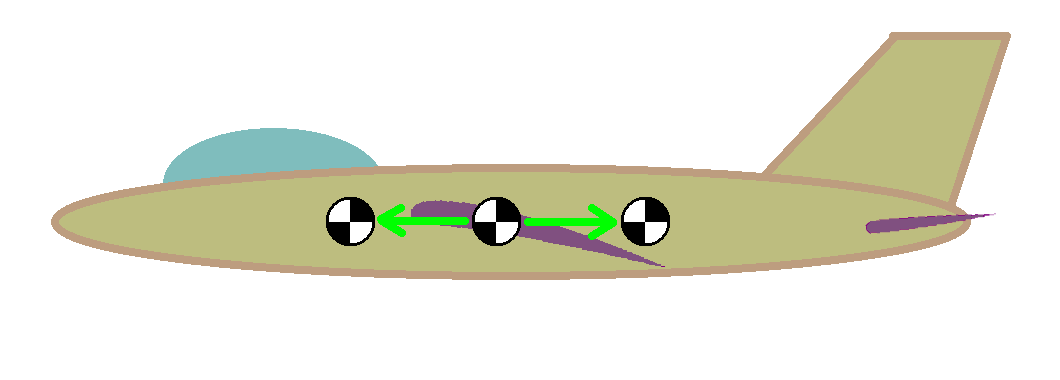
Figure 1. 飛機的質心會因為貨物裝載等各種因素而偏離最佳設計位置
以原始設計的飛機質心位置為最佳位置,實際上的質心可能會因為各種原因而前後移動,如上圖(Figure 1)所示。 當質心往前移動時,對穩定性沒有壞的影響,而是對配平有影響, 至於容許質心往前跑多少,則考驗的是尾翼或前翼等舵面能夠提供的最大配平力道而定; 而當質心往後移動時,飛機的穩定性就可能有危險了,一旦移動超過容許的距離則飛機將不再俱備穩定性!
因此從質心的設計位置起算, 在依然保有俯仰穩定性的條件下,能夠容許質心位置後移的最大距離假設為 \(l_n\), 那麼飛機的靜態穩定裕度(Static Margin (SM))的定義, 即為這個最大容許距離(\(l_n\))佔主翼平均翼弦弦長(\(c_w\))的百分比:
\[ \mathit{SM} = \frac{l_n}{c_w} \]
一般通常大部份的情況,飛機的靜穩定裕度(SM)大約會在 10% ~ 20% 左右, 若低於 5% 則屬於接近中性穩定的低穩定性,若高於 30% 則屬於過度穩定; 當然許多現代靜不穩定設計的飛機也能讓你看到它們的穩定裕度是個負值,比方 -15% 之類的。
|
Note
|
或許會有讀者感到奇怪,穩定性高一點難道不好嗎?為什麼叫過度穩定呢? 我們知道穩定性過低可能會導致飛機翻掉或者容易搖晃的缺點,但穩定性過高會怎麼樣呢? 穩定性過高,就會導致其過度趨於維持在設計狀態而難以改變; 而會改變飛機狀態的因素並不止於我們不喜歡的亂流擾動,還包括我們所刻意需要的控制行為! 也就是說當飛機的穩定性過高的時候,會讓操縱行為變得更加困難, 除了操控面需要給飛機施加更多的操控力道之外,飛機的姿態響應也會比較遲緩。 所以這也是為什麼許多重視操控靈敏的飛機常會喜歡設計在低度穩定狀態的原因, 也是現代戰鬥機為什麼常喜歡設計成靜不穩定的主要原因, 就是為了姿態控制的響應更加迅速。 因此我們設計飛機的時候除了要注意不讓飛機失去穩定性之外,往往也要注意不要讓飛機過於穩定了! |
計算穩定裕度
靜穩定裕度要怎麼計算得來呢?我們可以把往期 [1] 推導所得的計算式子再拿出來用用。 在靜穩定分析中,整機綜和力矩係數對攻角的微分小於零(\( \frac{dC_{m_f}}{d\alpha_f} < 0 \))為靜穩定。 這時我們就把質心的位置稍微往後移,就會讓這個微分式值變大(在負的方向縮減那就是值變大), 若繼續不斷把質心往後移的話最終就會變成靜不穩定(\( \frac{dC_{m_f}}{d\alpha_f} > 0 \))。 那麼在這中間就會有一個剛剛好的質心移動距離(\(l_n\)), 讓飛機處於既非穩定又非不穩定的中性穩定狀態(\( \frac{dC_{m_f}}{d\alpha_f} = 0 \)), 那麼我們要的這個 \(l_n\) 就能求解出來, 而此時質心所在的這個位置就被稱為「中性點」(Nautral Point)。 得到中性點位置(\(l_n\))之後再將其除以主翼平均弦長(\(c_w\)),就能得出穩定裕度(SM)了!
在介紹過的三種俯仰佈局之中,無尾佈局是最簡單的案例。 由於無尾佈局只有一片主翼,因此機身的中性點就是主翼的氣動中心,也就是 \( l_n = l_w \)。 因此無尾佈局的靜穩定裕度即為:
\[ \mathit{SM} = \frac{l_w}{c_w} \]
相比於無尾佈局的簡單,帶輔助翼的另外兩個佈局就稍微複雜一點了。 首先先從尾翼佈局開始,先從往期內容 [1] 抓來尾翼佈局穩定性的那個微分方程式:
\[ \frac{dC_{m_f}}{d\alpha_f} = - \frac{l_w}{c_w} C_{l_{\alpha_w}} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}} \left( 1 - \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \right) \]
如前面所述,在質心向後移動 \(l_n\) 之後會使飛機變成中性穩定,也就是讓上面的微分式為零。 因此:
\[ 0 = \frac{dC_{m_f}}{d\alpha_f} = - \frac{ l_w - l_n }{c_w} C_{l_{\alpha_w}} - \frac{ l_t - l_n }{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}} \left( 1 - \frac{c_w}{ ( l_t - l_n ) - ( l_w - l_n ) } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \right) \] \[ 0 = - ( l_w - l_n ) S_w C_{l_{\alpha_w}} - ( l_t - l_n ) S_t C_{l_{\alpha_t}} \left( 1 - \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \right) \]
這裡我們可以發現一件事,右邊括弧內的那個尾翼下洗修正量好像前後一點變化都沒有。 其根本原因在於尾翼的氣流下洗主要受尾翼與主翼的距離、以及主翼的攻角等因素所影響, 而在飛機質心移動的這個情況下,前述這些因素卻是不變化的。 因此也就使得我們能在上式看到,加入 \(l_n\) 之後的下洗修正項沒有任何變化。 既然如此,那就讓我們再定義一個符號(\(\epsilon_t\))來表達這一坨東西, 這樣可以使方程式更加簡潔,其實也能使最後推導出來的結果更加容易被使用。 那麼這個下洗修正項即為:
\[ \epsilon_t = 1 - \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \]
將 \(\epsilon_t\) 套回方程式即得:
\[ 0 = - ( l_w - l_n ) S_w C_{l_{\alpha_w}} - ( l_t - l_n ) S_t C_{l_{\alpha_t}} \epsilon_t \] \[ l_n = \frac { l_w S_w C_{l_{\alpha_w}} + l_t S_t C_{l_{\alpha_t}} \epsilon_t } { S_w C_{l_{\alpha_w}} + S_t C_{l_{\alpha_t}} \epsilon_t } \]
下一步,尾翼佈局的穩定裕度即為:
\[ \mathit{SM} = \frac{l_n}{c_w} \] \[ \mathit{SM} = \frac { l_w S_w C_{l_{\alpha_w}} + l_t S_t C_{l_{\alpha_t}} \epsilon_t } { c_w ( S_w C_{l_{\alpha_w}} + S_t C_{l_{\alpha_t}} \epsilon_t ) } \]
這樣我們就得到了在給定配置參數之下的尾翼佈局穩定裕度計算式。 又我們知道前翼佈局和尾翼佈局使用的是完全相同的方程式,只不過代換幾個參數而已。 那麼前翼佈局的穩定裕度計算式即為:
\[ \epsilon_c = 1 + \frac{c_w}{ l_c + l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \] \[ \mathit{SM} = \frac { l_w S_w C_{l_{\alpha_w}} - l_c S_c C_{l_{\alpha_c}} \epsilon_c } { c_w ( S_w C_{l_{\alpha_w}} + S_c C_{l_{\alpha_c}} \epsilon_c ) } \]
由於前翼佈局和尾翼佈局的方程式相似度如此之高,因此從兩式的主要差異之中, 也就是從靜穩定裕度方程式的分子中,一個為加號而一個為減號的差異,也能再度從旁印證: 前翼佈局的穩定性注定是弱於與之相似的尾翼佈局的!
給定穩定裕度計算配置參數
除了對於已知配置參數計算出穩定裕度之外, 我們還能反過來,在指定穩定裕度值的情況下求解所應該使用的配置參數; 前者能用來分析某個已存在的飛機的穩定性,而後者可能更方便我們在設計新飛機時使用。
那麼把前面的尾翼穩定裕度算式稍加挪移整理後就會得到:
\[ 0 = ( l_w - \mathit{SM} \cdot {c_w} ) S_w C_{l_{\alpha_w}} + ( l_t - \mathit{SM} \cdot {c_w} ) S_t C_{l_{\alpha_t}} \epsilon_t \]
同樣的方式可得到前翼佈局的計算式:
\[ 0 = ( l_w - \mathit{SM} \cdot {c_w} ) S_w C_{l_{\alpha_w}} - ( l_c + \mathit{SM} \cdot {c_w} ) S_c C_{l_{\alpha_c}} \epsilon_c \]
無尾佈局則為:
\[ l_w = \mathit{SM} \cdot {c_w} \]
相信對於想要自己設計飛機的人來說,本節所整理的計算式應該是相當有幫助的! 前面幾期內容教大家計算俯仰靜態穩定,所要求的就是要讓俯仰力矩微分式小於零,但是數值應該是多少好呢? 那些算式對於理解和分析俯仰穩定確實是大有用處,但可能會讓使用他的人陷入另一個困難了! 算式要是負的,但負多少好呢? -1、-10、還是 -100?或是 -0.1、還是 -0.01? 而本篇對此問題則給出了具有指導性的解答, 讓我們可以直接指定想要的穩定裕度數值,然後反向解算出能達到指定穩定性的機翼配置參數。
不過我大概猜到可能有部份讀者在想什麼了,看到這裡麻煩還請先別高興的太早! 上面的這些算式看起來確實是可以讓你隨意指定穩定裕度, 無論你要求什麼樣的穩定性,代入進去就能算出一組參數,事實上也確實這樣就能得到你所想要的穩定性; 然而可別忘了本系列從開始就在強調的,除了穩定性之外還有平衡點,也就是配平的問題呢! 以本篇計算式最為簡單的無尾三角翼作為例子,如果我要求 200% 的穩定裕度行不行?那當然行! 計算出來就是主翼要安裝在飛機質心後面老遠的地方,整個飛機整的像個飛鏢似的。 你說它穩定不穩定?那當然是太穩定了!但是接下來配平打算怎麼做呢?配平還能配得過來不? 所以本節所推導的方程式只是一種方便我們設計飛機時所使用的計算手段, 而當實際使用在具體的機翼配置時,你會發現有些時候你不得不降低點對飛機穩定度的要求, 才能造得出確實能合理飛起來的飛機出來。
方程式整理
本篇至此所有的論述內容都已完成, 接下來以重新歸納整理有關俯仰穩定與配平的方程式來作為本系列俯仰相關內容的結束。 由於這幾篇俯仰姿態相關的方程式相當散落,東篇幾組式、西篇幾組式的, 對於學習理解的目的來說可能循序閱讀問題也不大, 但對於想要作為參考資料取用以作為應用用途的讀者可能就會有些困擾! 因此下面就來把本篇、以及前面幾篇所散亂推導的各種重要的方程式做個整理集合。 以下不再新增任何沒有出現過的內容,僅僅只是將曾經出現過的重要方程式整理重現而已。
尾翼佈局
\[ \epsilon_t = 1 - \frac{c_w}{ l_t - l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \]
已知配置參數計算穩定裕度:
\[ \mathit{SM} = \frac { l_w S_w C_{l_{\alpha_w}} + l_t S_t C_{l_{\alpha_t}} \epsilon_t } { c_w ( S_w C_{l_{\alpha_w}} + S_t C_{l_{\alpha_t}} \epsilon_t ) } \]
已知穩定裕度計算配置參數:
\[ 0 = ( l_w - \mathit{SM} \cdot {c_w} ) S_w C_{l_{\alpha_w}} + ( l_t - \mathit{SM} \cdot {c_w} ) S_t C_{l_{\alpha_t}} \epsilon_t \]
力矩配平方程式:
\[ 0 = C_{m_w} - \frac{l_w}{c_w} C_{l_{\alpha_w}}( \alpha_{n_w} - \alpha_{0_w} ) + \frac{S_t}{S_w} \frac{c_t}{c_m} C_{m_t} - \frac{l_t}{c_w} \frac{S_t}{S_w} C_{l_{\alpha_t}} ( \alpha_{n_t} - \alpha_{0_t} ) \epsilon_t \]
前翼(鴨翼)佈局
\[ \epsilon_c = 1 + \frac{c_w}{ l_c + l_w } \frac{C_{l_{\alpha_w}}}{ 4 \pi } \]
已知配置參數計算穩定裕度:
\[ \mathit{SM} = \frac { l_w S_w C_{l_{\alpha_w}} - l_c S_c C_{l_{\alpha_c}} \epsilon_c } { c_w ( S_w C_{l_{\alpha_w}} + S_c C_{l_{\alpha_c}} \epsilon_c ) } \]
已知穩定裕度計算配置參數:
\[ 0 = ( l_w - \mathit{SM} \cdot {c_w} ) S_w C_{l_{\alpha_w}} - ( l_c + \mathit{SM} \cdot {c_w} ) S_c C_{l_{\alpha_c}} \epsilon_c \]
力矩配平方程式:
\[ 0 = C_{m_w} - \frac{l_w}{c_w} C_{l_{\alpha_w}}( \alpha_{n_w} - \alpha_{0_w} ) + \frac{S_c}{S_w} \frac{c_c}{c_m} C_{m_c} + \frac{l_c}{c_w} \frac{S_c}{S_w} C_{l_{\alpha_c}} ( \alpha_{n_c} - \alpha_{0_c} ) \epsilon_c \]
無尾佈局
已知配置參數計算穩定裕度:
\[ \mathit{SM} = \frac{l_w}{c_w} \]
已知穩定裕度計算配置參數:
\[ l_w = \mathit{SM} \cdot {c_w} \]
力矩配平方程式:
\[ 0 = C_{m_w} - \frac{l_w}{c_w} C_{l_{\alpha_w}}( \alpha_{n_w} - \alpha_{0_w} ) \]
符號定義
雖然本篇所使用的各種數學符號大多都已在往期數篇文章中定義過了, 但既然本篇後半是為了方便查閱取用而存在,那就順便也把這些符號意義重新整理列舉, 以減少在使用這些方程式時可能需要不時在數篇文章之間翻來覆去查閱的麻煩。
那麼本章節所列舉的這些方程式中所使用到的各符號意義如下:
\(\mathit{SM}\) 為靜穩定裕度;
\(l_w\) 為飛機質心與主翼氣動中心之距離(主翼在質心後方為正);
\(l_t\) 為飛機質心與尾翼氣動中心之距離(尾翼在質心後方為正);
\(l_c\) 為飛機質心與前翼氣動中心之距離(前翼在質心前方為正);
\(S_w\) 為主翼面積;
\(S_t\) 為尾翼面積;
\(S_c\) 為前翼面積;
\(c_w\) 為主翼平均翼弦弦長;
\(c_t\) 為尾翼平均翼弦弦長;
\(c_c\) 為前翼平均翼弦弦長;
\(C_{m_w}\) 為主翼力矩係數;
\(C_{m_t}\) 為尾翼力矩係數;
\(C_{m_c}\) 為前翼力矩係數;
\(C_{l_{\alpha_w}}\) 為主翼升力係數對攻角之變化斜率;
\(C_{l_{\alpha_t}}\) 為尾翼升力係數對攻角之變化斜率;
\(C_{l_{\alpha_c}}\) 為前翼升力係數對攻角之變化斜率;
\(\alpha_{n_w}\) 為主翼安裝攻角;
\(\alpha_{n_t}\) 為尾翼安裝攻角;
\(\alpha_{n_c}\) 為前翼安裝攻角;
\(\alpha_{0_w}\) 為主翼之零升力攻角;
\(\alpha_{0_t}\) 為尾翼之零升力攻角;
\(\alpha_{0_c}\) 為前翼之零升力攻角。
下一篇:「姿態穩定 11:上反角」